

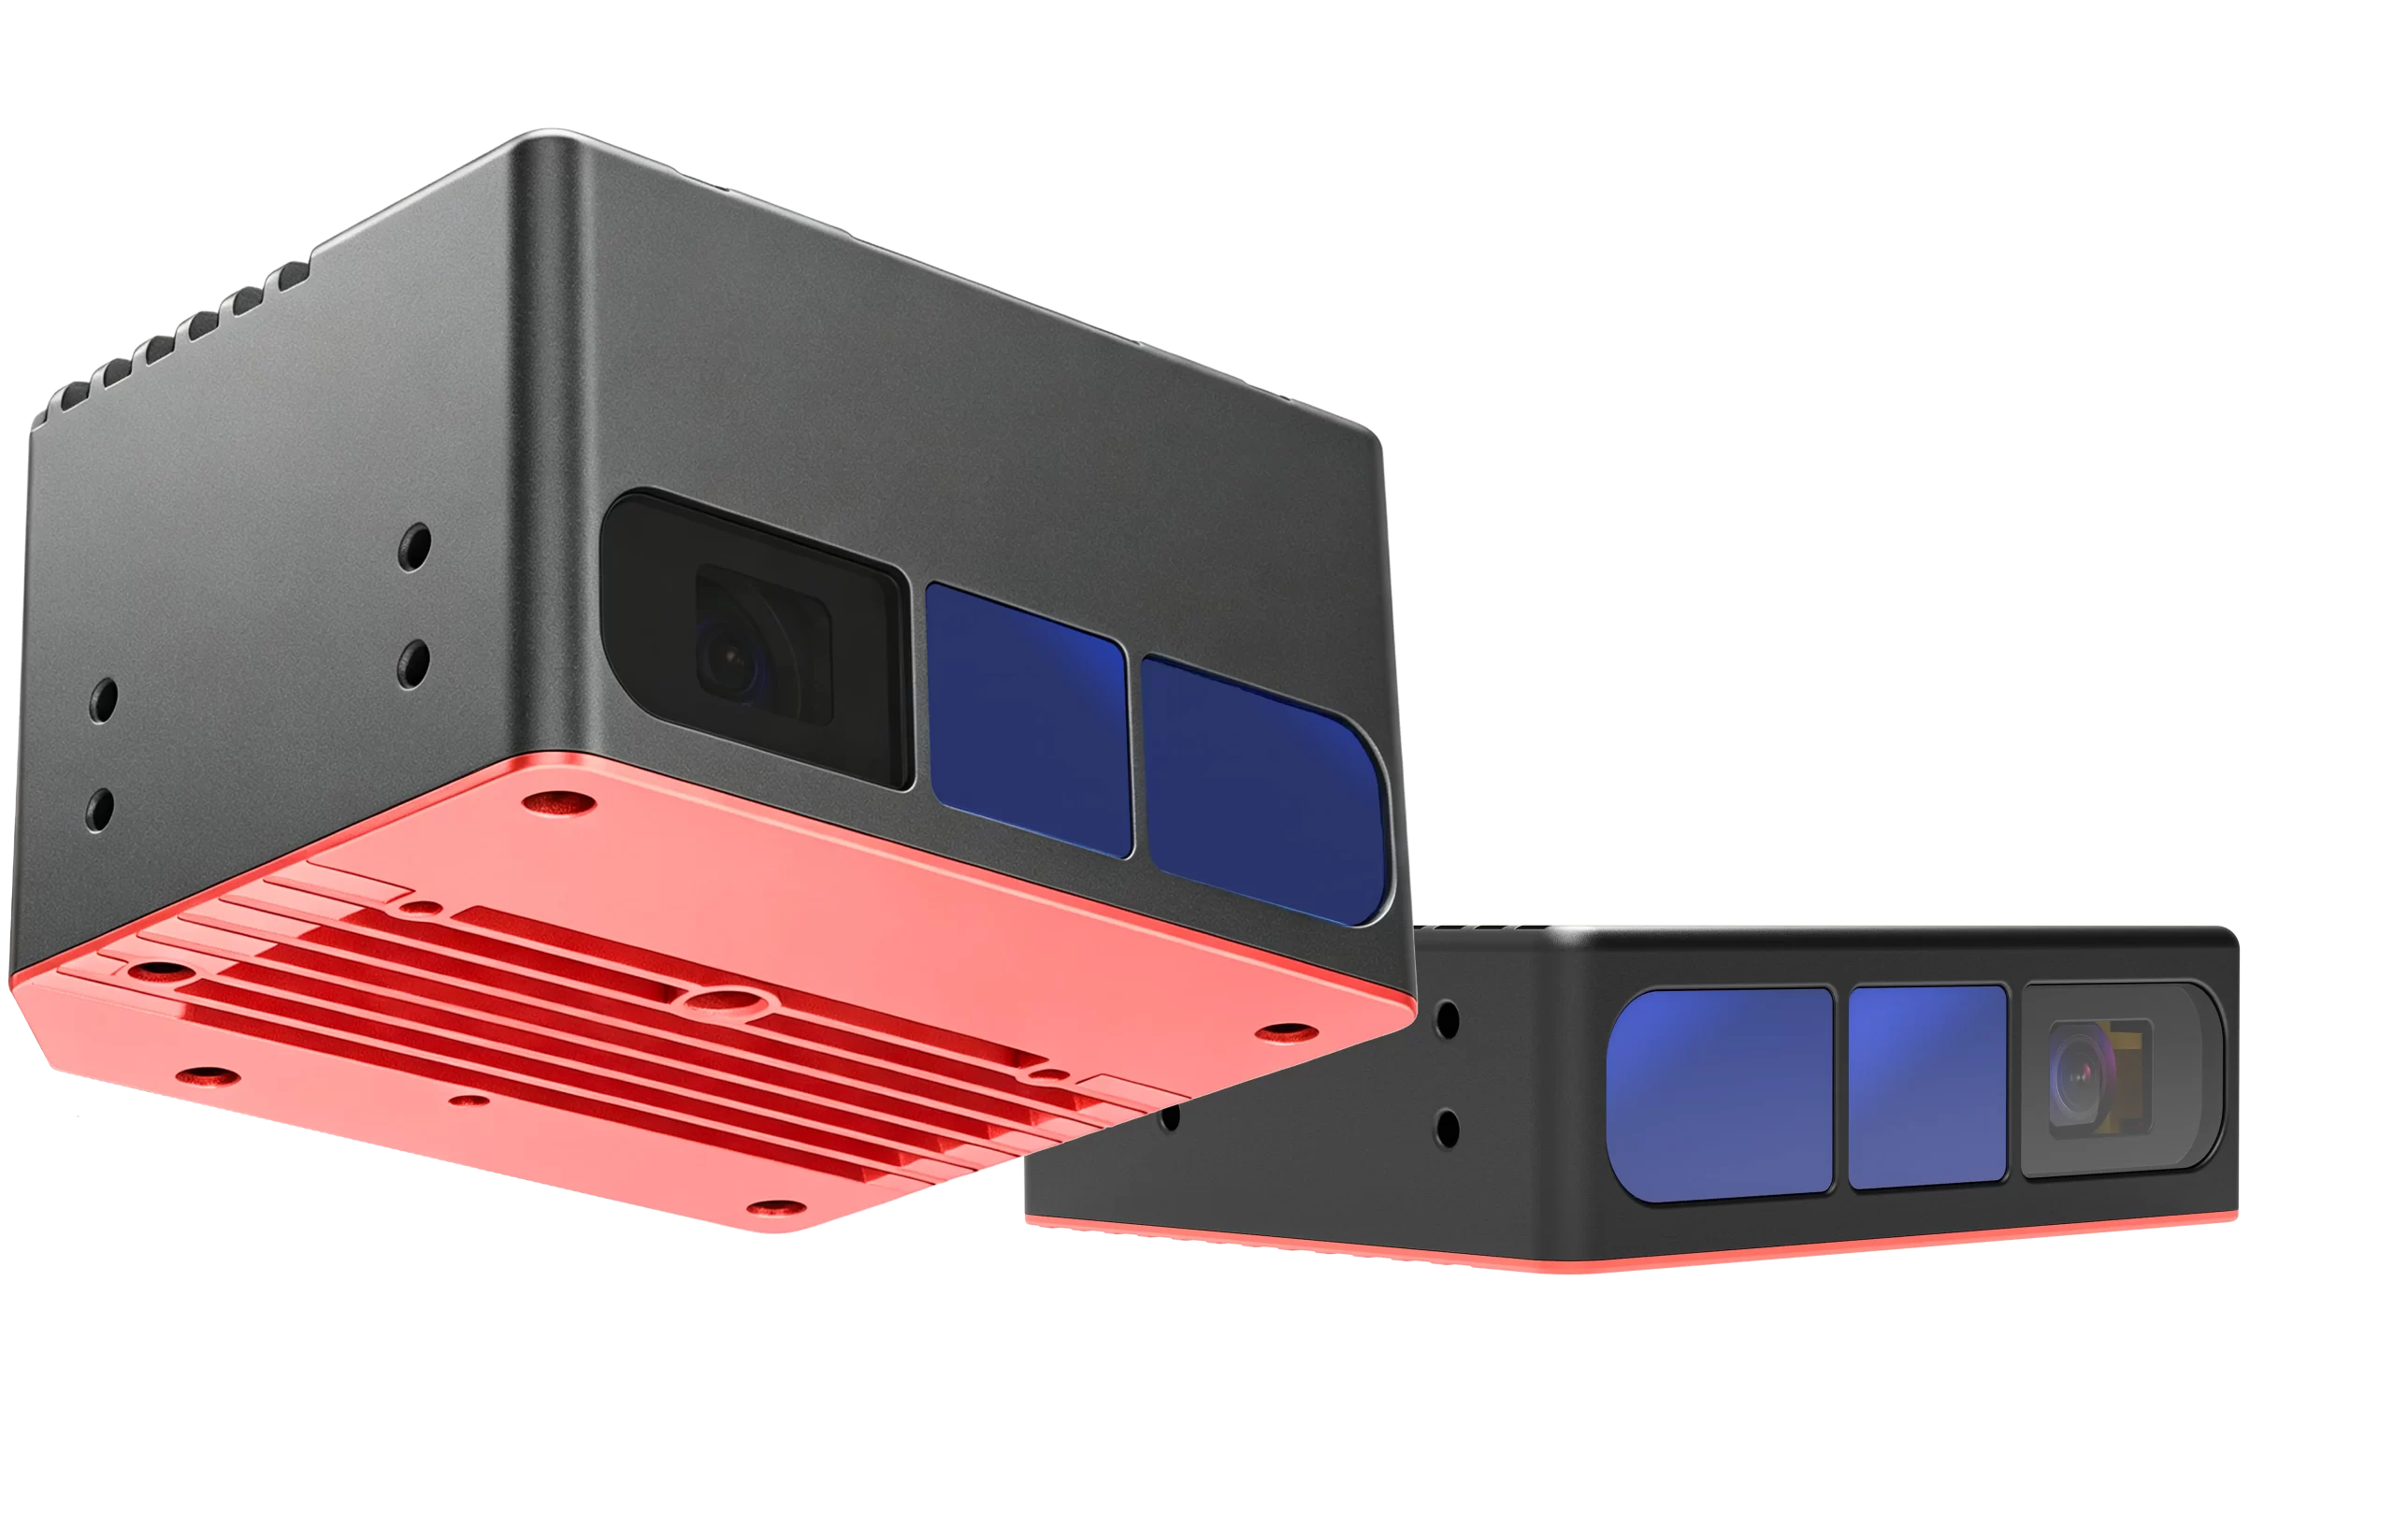
DS系列 CW-iToF 边缘计算 RGB-D 相机
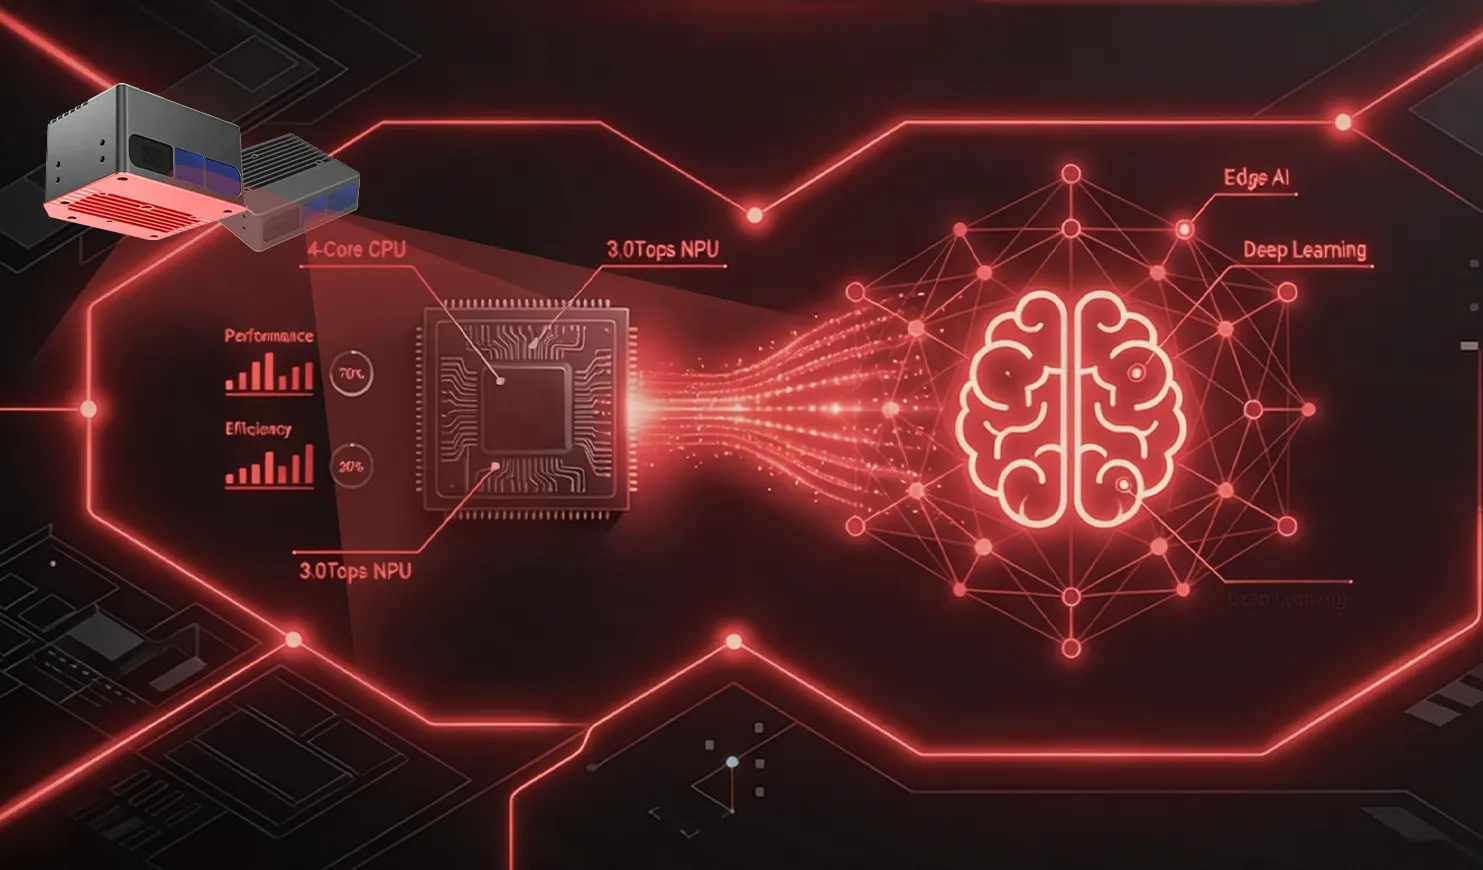
· 集成四核ARM Cortex-A53处理器和3.0Tops NPU
· 内置 AI App 架构,支持将常见深度学习模型部署至相机端
· 毫米级高精度识别,物体轮廓可精准识别
· 支持HDR,无惧复杂的工业场景
· 30 fps 高帧率,无运动模糊
探索脉冲波边缘计算 iToF相机
-
4x A53 CPU+3.0TOPS NPU
该系列相机集成了高效的四核ARM Cortex-A53处理器和强大的3.0Tops NPU,能够运行主流的深度学习算法,并实现本地化部署。
-

超高精度
采用相位调制,具备强大的抗杂散光和多径干扰能力,确保室内外多场景的高精度测量。
-
Infineon 芯片
内置英飞凌IRS2976C ToF 图像传感器,640x480分辨率,30 fps帧率。
-

支持HDR
HDR模式在相位域内结合了多次曝光,以提供准确的深度信息。
-

双频调制
两种特别选定的不同频率的巧妙结合亦有助于提高整体精度。
DS系列连续波-iToF相机核心优势


一起探索NYX 系列Edge AI Powered CW-iToF 相机
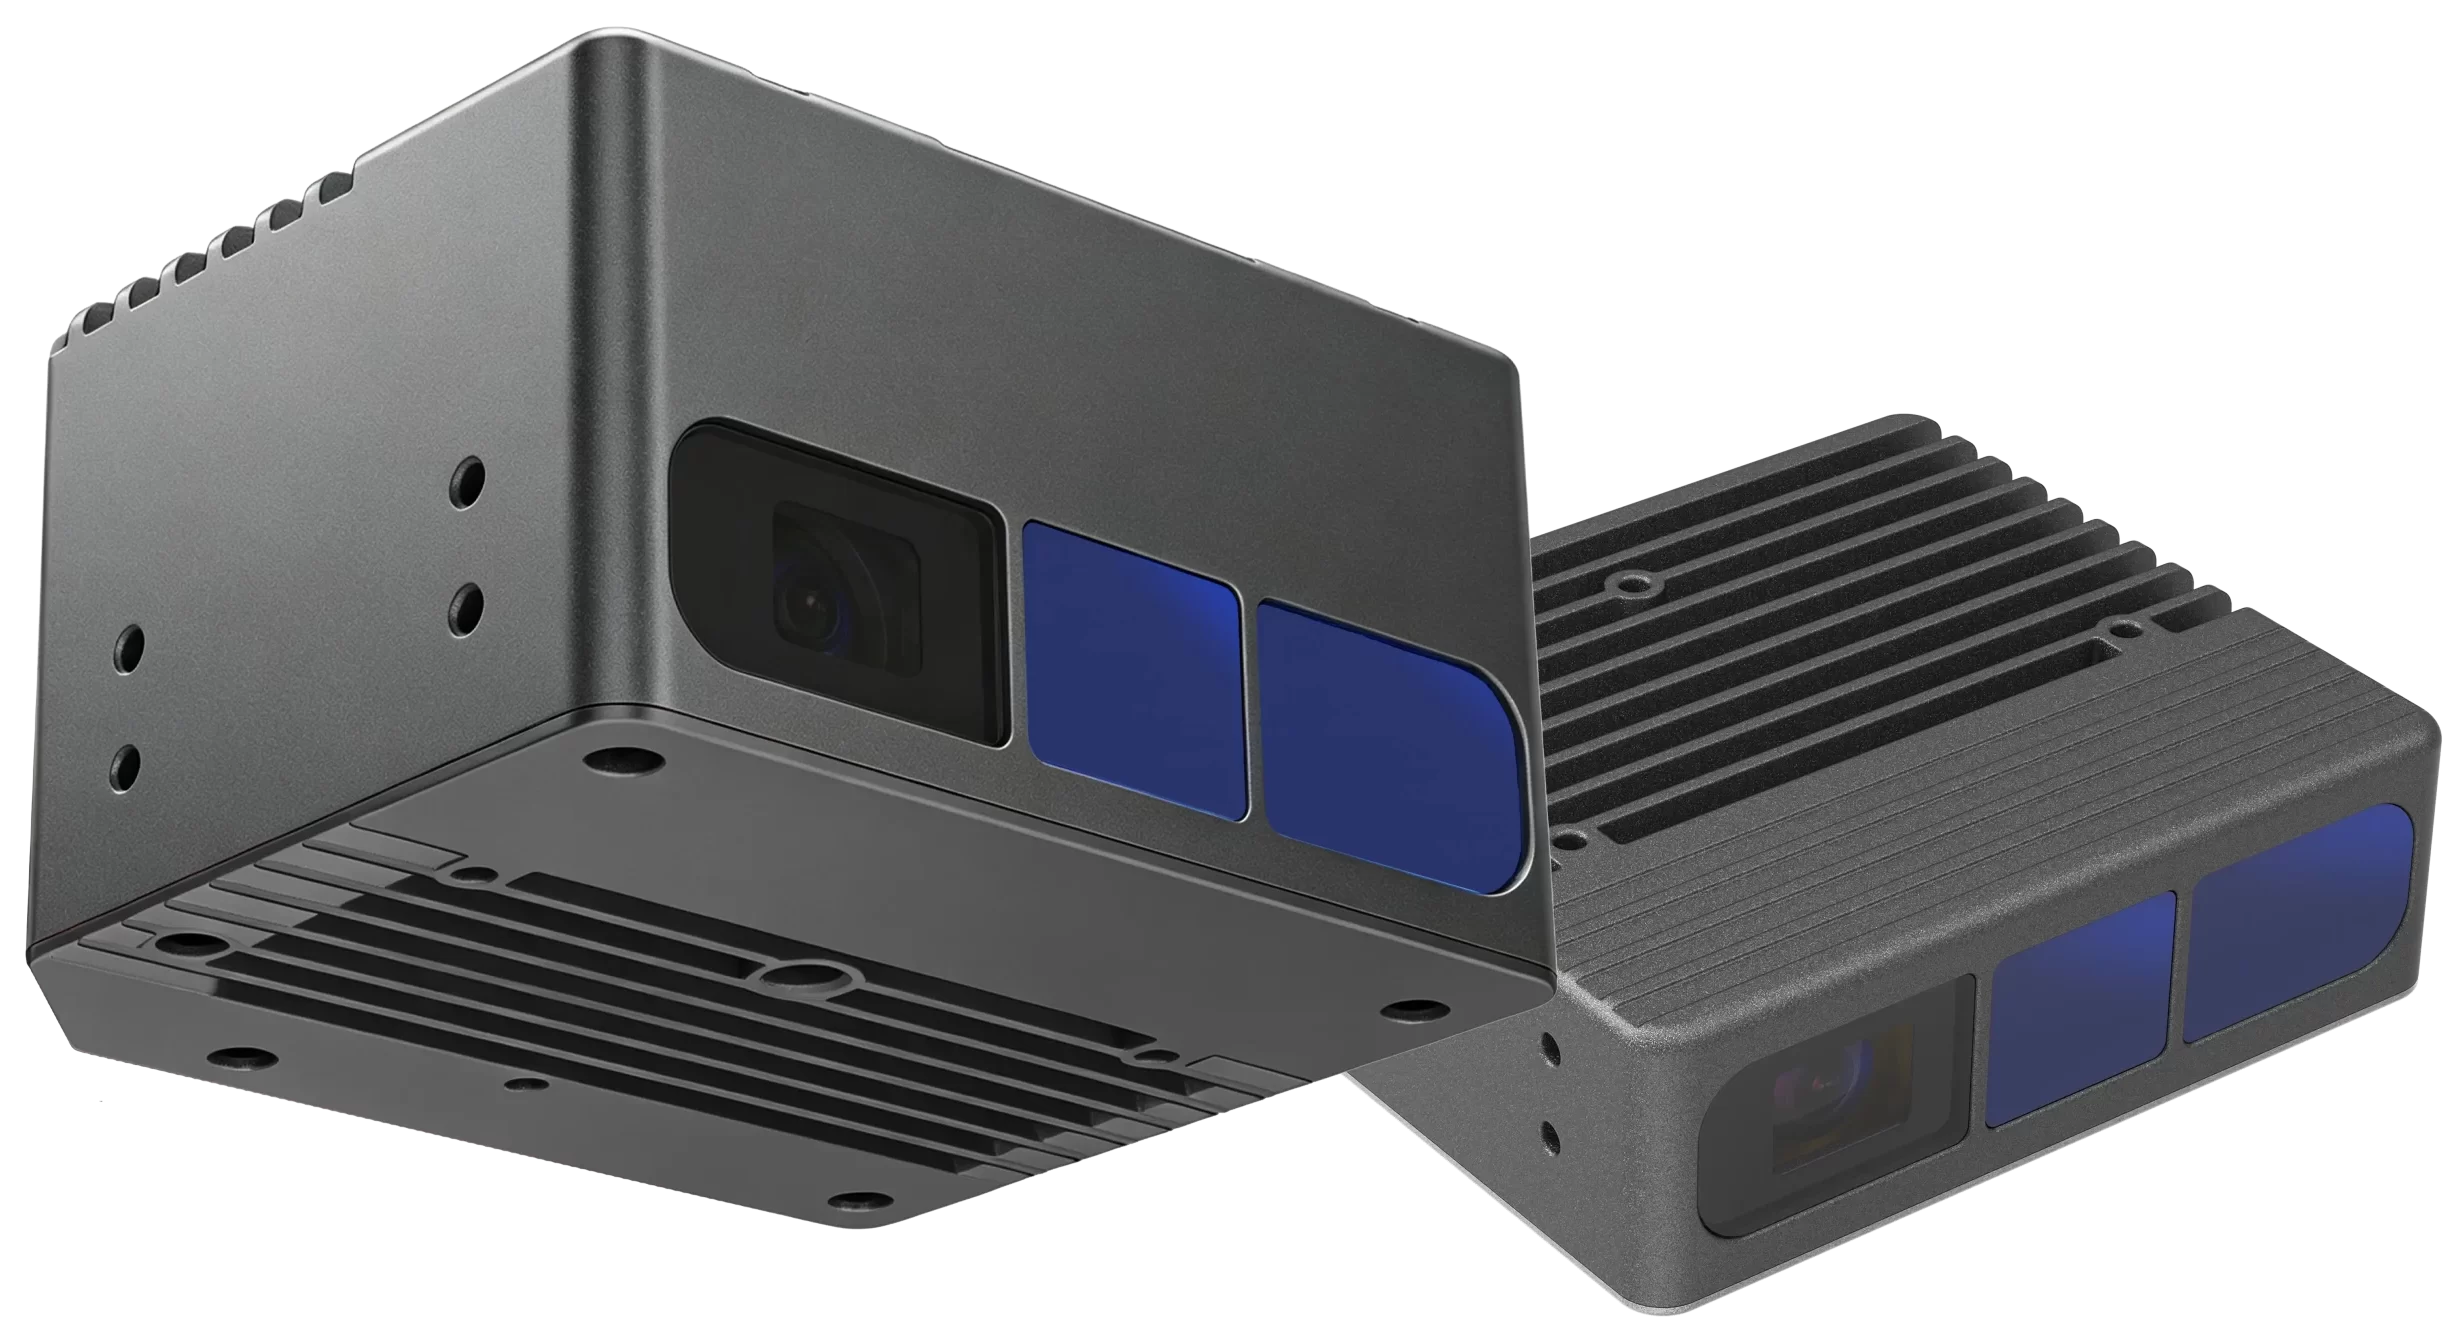
DS系列ToF和RGB相机基于英飞凌IRS2976C ToF 芯片开发,具有高精度。使用940nm红外光,适用于室内和室外场景。ToF分辨率为640x480,帧率高达30帧每秒。检测范围为0.15米至5米。
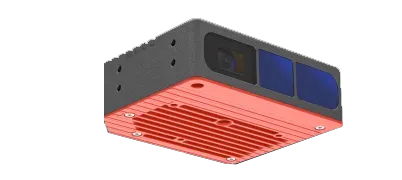
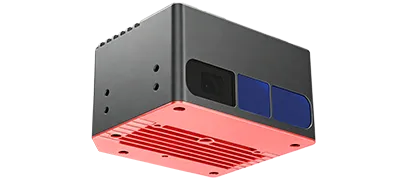
DS系列包括两个型号:DS62和DS63。虽然它们在大多数方面基本相同,但存在一些关键区别:
ToF 视场角: DS62: H-55° V-42°H;DS63: 67° V-50°(更广)
VCSEL 激光: DS62: 940nm, 1×10W; DS63: 940nm, 2×10W(发射功率更高)
最大功耗: DS62: 5W; DS63: 6W
外形尺寸: DS62: 80×69×25mm, 206g; DS63: 80×69×45mm, 352g(厚度更大)
下表突出显示了它们之间的主要差异:
| Product Pics | Model | CPU | NPU | ToF Sensor | ToF Resolution | ToF Frame Rate | ToF FoV | PoE+ | RGB | Shutter | RGB Resolution | Interface | IP Rating |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | DS 62 | 4核 ARM Cortex‑A53 | 3.0 TOPS AI 算力 | Infineon VGA | 640*480 | Max. 30fps | 55°(H) *42°(V) | No | Yes | Rolling | 1600*1200 | Gigabit Ethernet +RS485 | IP65 |
 | DS 63 | 4核 ARM Cortex‑A53 | 3.0 TOPS AI 算力 | Infineon VGA | 640*480 | Max. 30fps | 67°(H) *50°(V) | No | Yes | Global | 1600*1200 | Gigabit Ethernet +RS485 | IP65 |
-
强劲Ai算力与简易开发
AINN类相机搭载四核 ARM Cortex-A53 处理器与 3.0 Tops 独立 NPU,为工业视觉与智能感知提供强劲的边缘计算支持。通过将神经网络计算直接下沉至设备端,相机无需依赖高昂的外部服务器,即可高效完成深度学习模型的本地化推理。这种高集成的算力架构不仅显著降低了系统通信延时,保障了实时响应,还极大地减轻了上游主机的算力负担。
在软件与开发层面,相机的 AI App 框架支持轻松将 YOLOv5、YOLOv8 等主流模型转换为专有格式并部署至 NPU。通过预打包的 Docker 镜像开发环境以及配套 SDK,开发者可直接跳过繁琐的硬件配置与驱动搭建环节。结合 ADB/SSH 远程调试与 ScepterGUITool 快速导入功能,开发人员能快速完成模型转换、验证与部署,大幅缩短产品落地周期。 -
毫米级高精度
Vzense DS系列CW-iToF相机搭载英飞凌IRS2976C ToF 图像传感器,能够以每秒高达30帧的速度进行精确的光学测量。传感器的背照式架构和CAPD ToF像素技术提供比传统ToF相机更高的3D深度数据精度。Vzense相机能够在一次拍摄中捕捉2D和3D数据,包括距离、强度和置信图。此外,集成的VCSEL二极管和为飞行时间法优化的镜头确保了精确的光学测量。
了解更多精度相关解读 -
开创式RGB+深度相机二合一设计
Vzense深谙:将深度相机与RGB相机结合在一起可以得到更好的深度测量效果。最棒的是,使用Vzense的3D相机产品,您再也不需要将RGB相机外接到深度相机上,因为我们已经将其集成到一个产品中。额外的RGB彩色显示增强了用户对场景的理解,使设置和操作复杂的3D系统变得更易上手。探索RGBD图像的妙用
-
HDR模式处理高低反游刃有余
HDR(High Dynamic Range,高动态范围)功能专为高对比度、复杂场景中同时包含强反射和弱反射物体或表面而设计。在双曝光模式下,不同曝光时间的两次拍摄会被结合在一起,从而同时捕捉非常明亮和非常黑暗的物体。这产生了一个精确的3D点云,无论物体的距离和反射率如何,都能准确地表示所有物体的深度细节。关于HDR模式,了解更多
-
双频调制护航精度
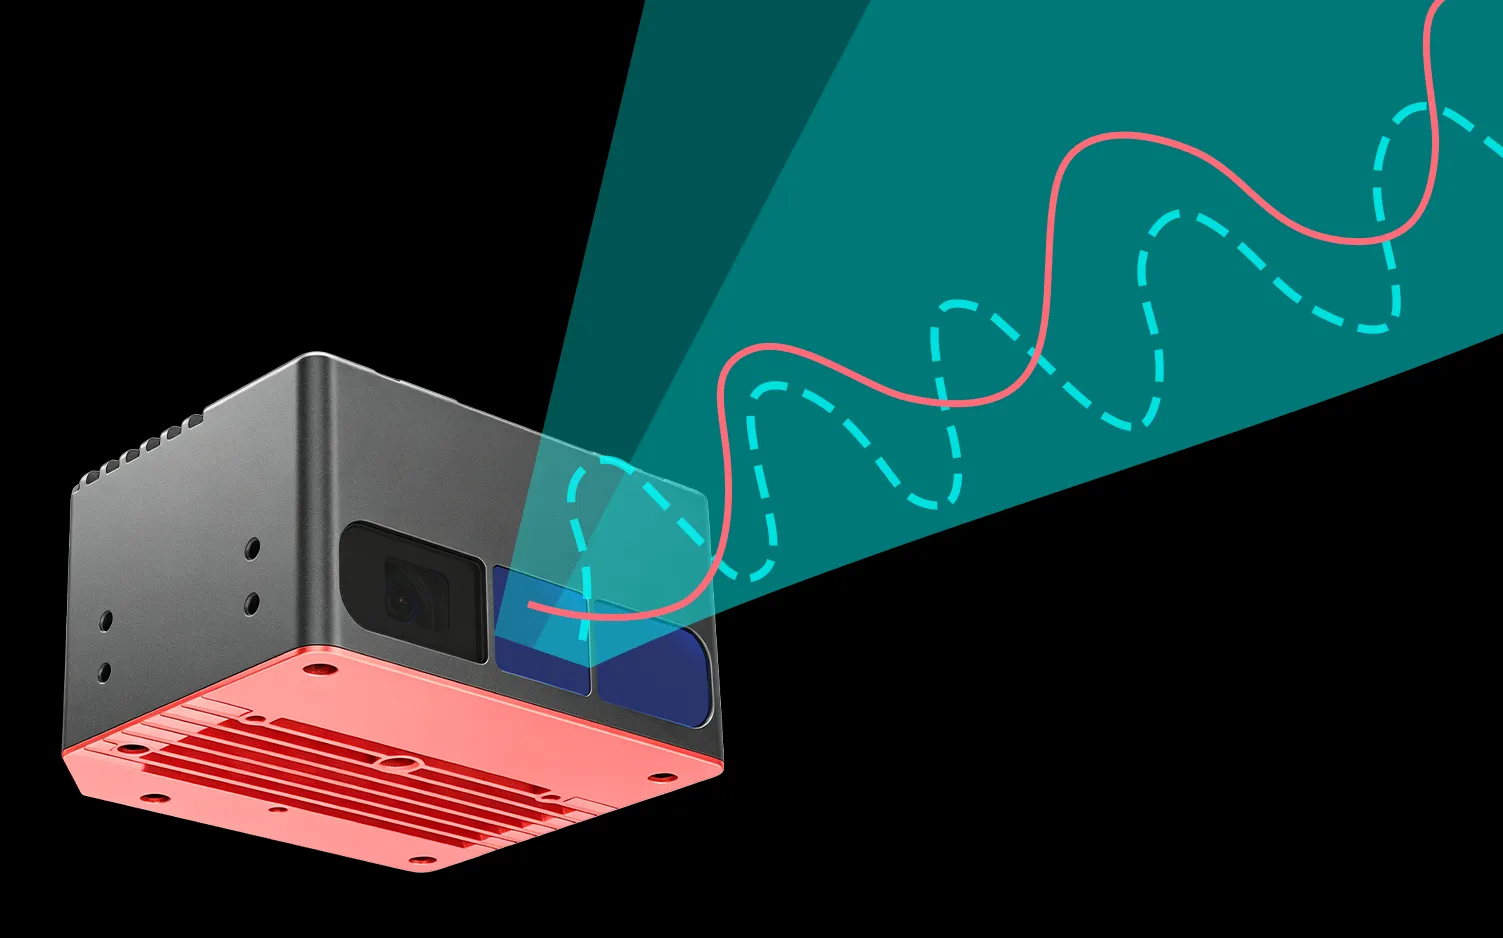
为应对由连续波iToF中的相位卷绕导致的距离混叠问题,Vzense引入了两种调制频率进行双频测量。如果两个(或多个)不同调制频率的相位测量在估计距离上达成一致,就可以确定物体的真实距离。探索更多双频相关
-

用户友好适配软件
专门为Vzense 3D相机开发的Scepter软件开发工具包(SDK)支持Windows、Linux、Arm Linux等操作系统和平台。它包括一个C++/C#/Python封装器和ROS插件,使得使用ToF 3D相机获取的图像进行数据处理任务变得简单。这使您能够快速轻松地构建和扩展自定义解决方案。探索我们的软件工具
Vzense DS系列实拍点云图


探索更多Vzense荣誉产品
NYX系列脉冲 iToF 3D相机
NYX系列深度相机由芯唐电子Nuvoton(原松下半导体)脉冲iToF芯片提供动力,增强了其长距离测量能力并提高了环境鲁棒性,特别适用于需要宽动态范围和宽视场的应用场景。


