

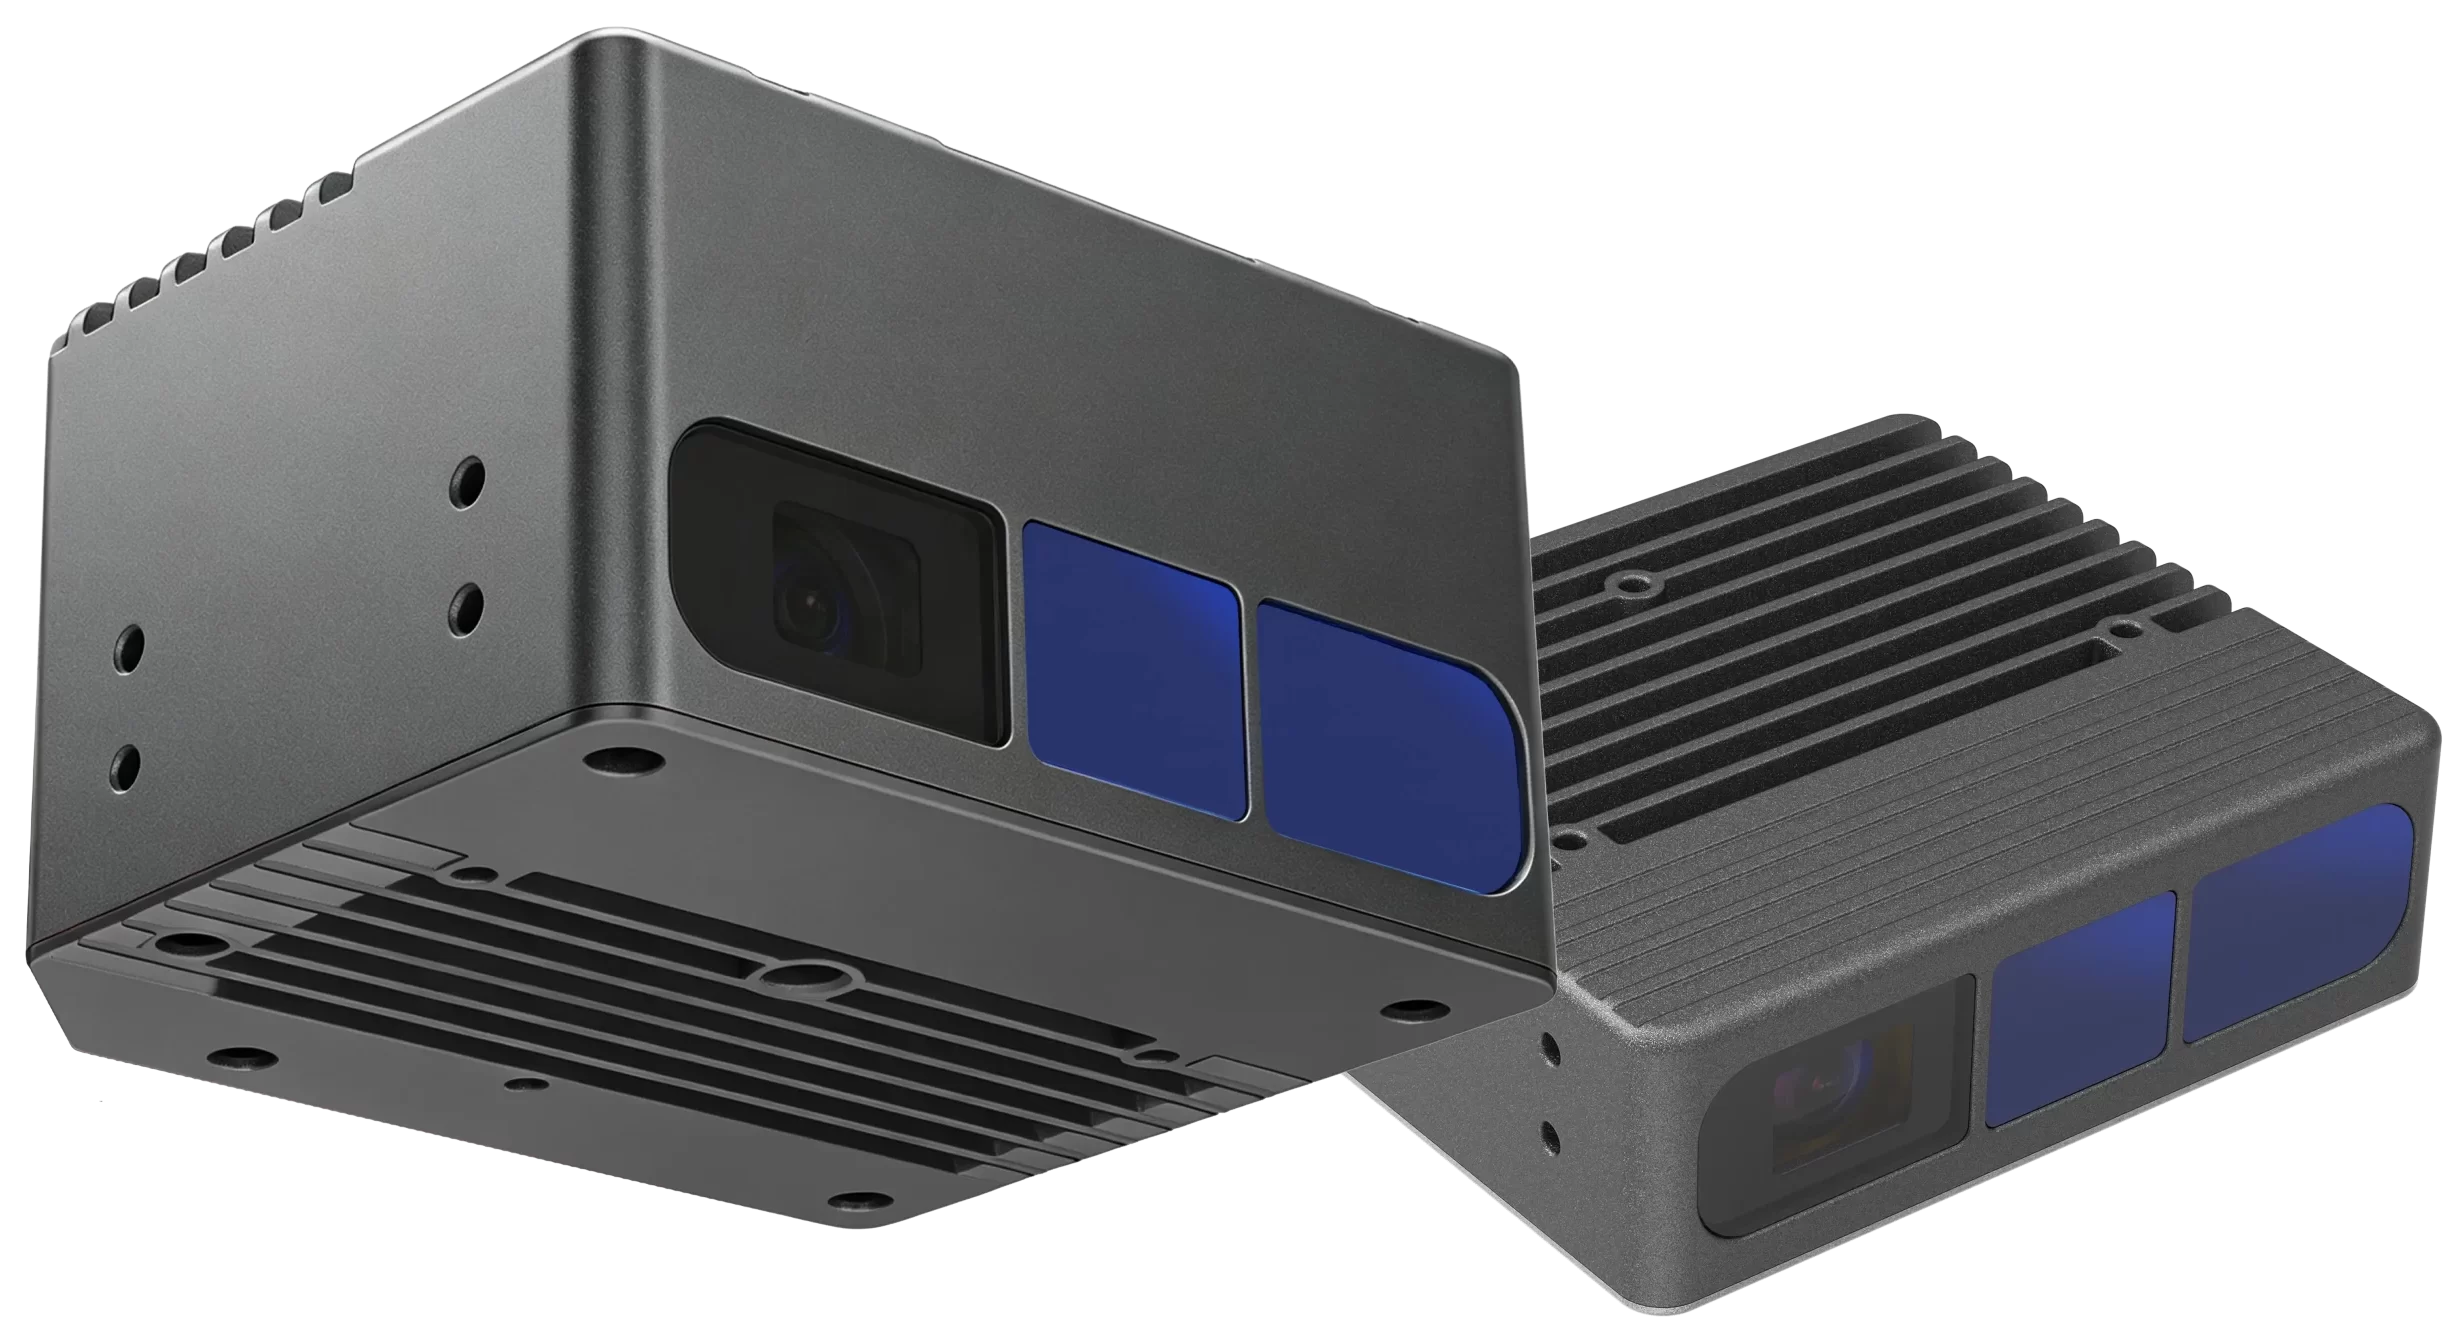
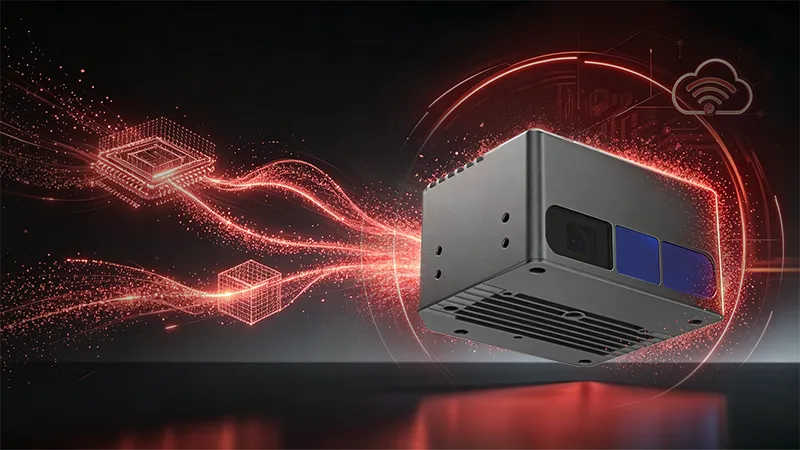
NYX系列 P-iToF 边缘计算 RGB-D 相机
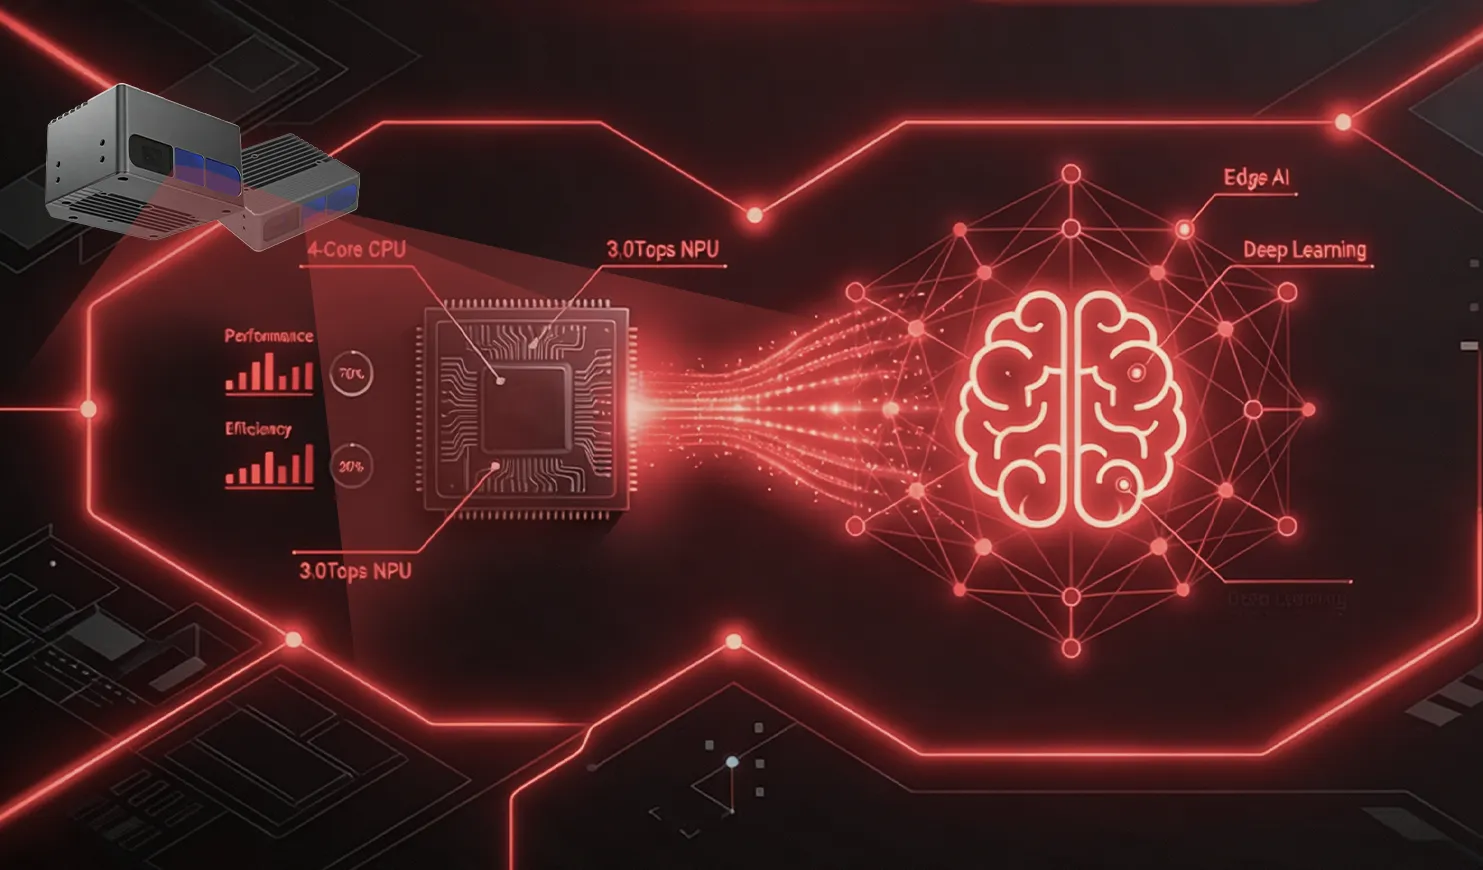
· 集成四核ARM Cortex-A53处理器和3.0Tops NPU
· 内置 AI App 架构,支持将常见深度学习模型部署至相机端
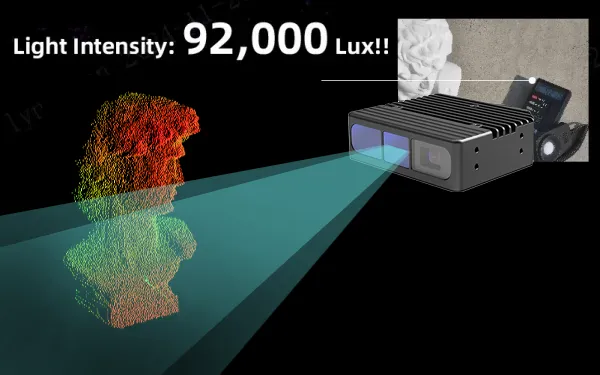
· 强劲抗光性,无惧户外强日光与高亮环境
· 多相机共存,完美适配密集型 AMR 避障等场景
· 支持 WDR,完美解决金属与深色同框难题
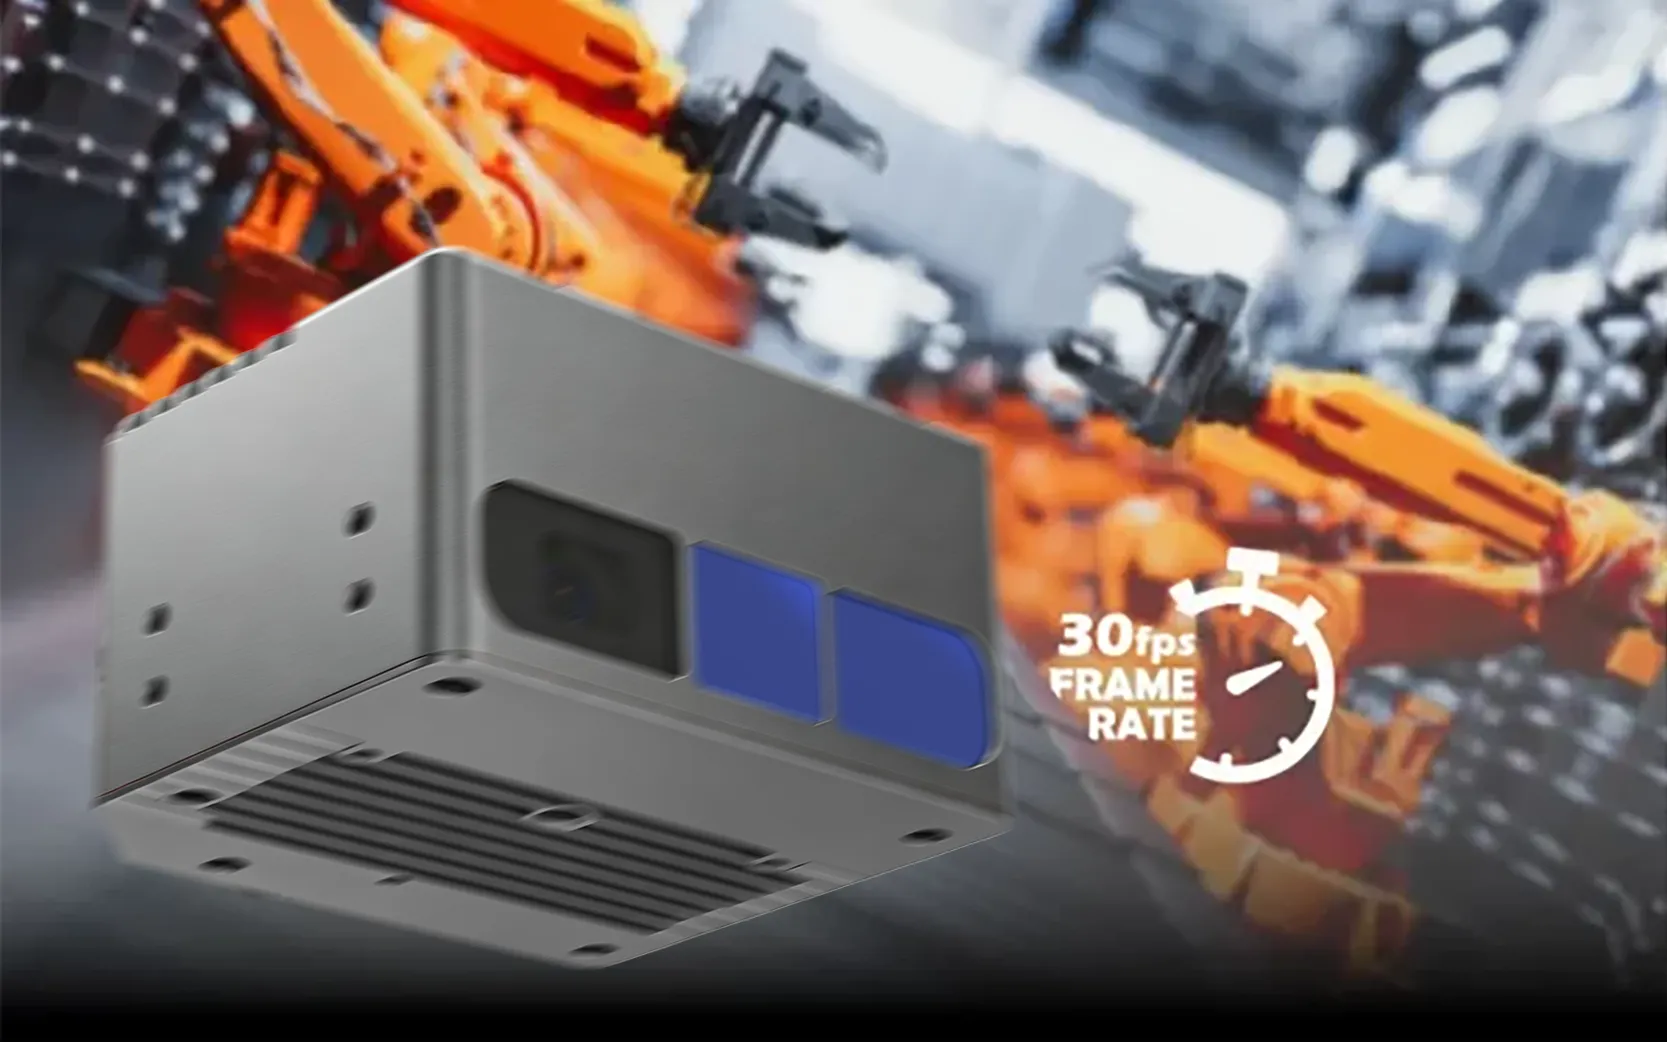
· 30 fps 高帧率,无运动模糊
探索连续波边缘计算 iToF相机
-
4x A53 CPU+3.0TOPS NPU
该系列相机集成了高效的四核ARM Cortex-A53处理器和强大的3.0Tops NPU,能够运行主流的深度学习算法,并实现本地化部署。
-

强抗光性
该系列具备出色的抗光性能,无论在低光照还是强光环境中都能顺畅使用。
-

高帧率
该系列相机的帧率可高达30fps,非常适合快速移动的场景。
-

无限制多机共存
独特的技术原理和巧妙的技术研发,使NYX系列实现了无限制多机共存的优异特性。
-

大视场角
该系列相机的视场角为:NYX 310: 60°(H)* 45°(V); NYX 320: 70°(H)* 50°(V)
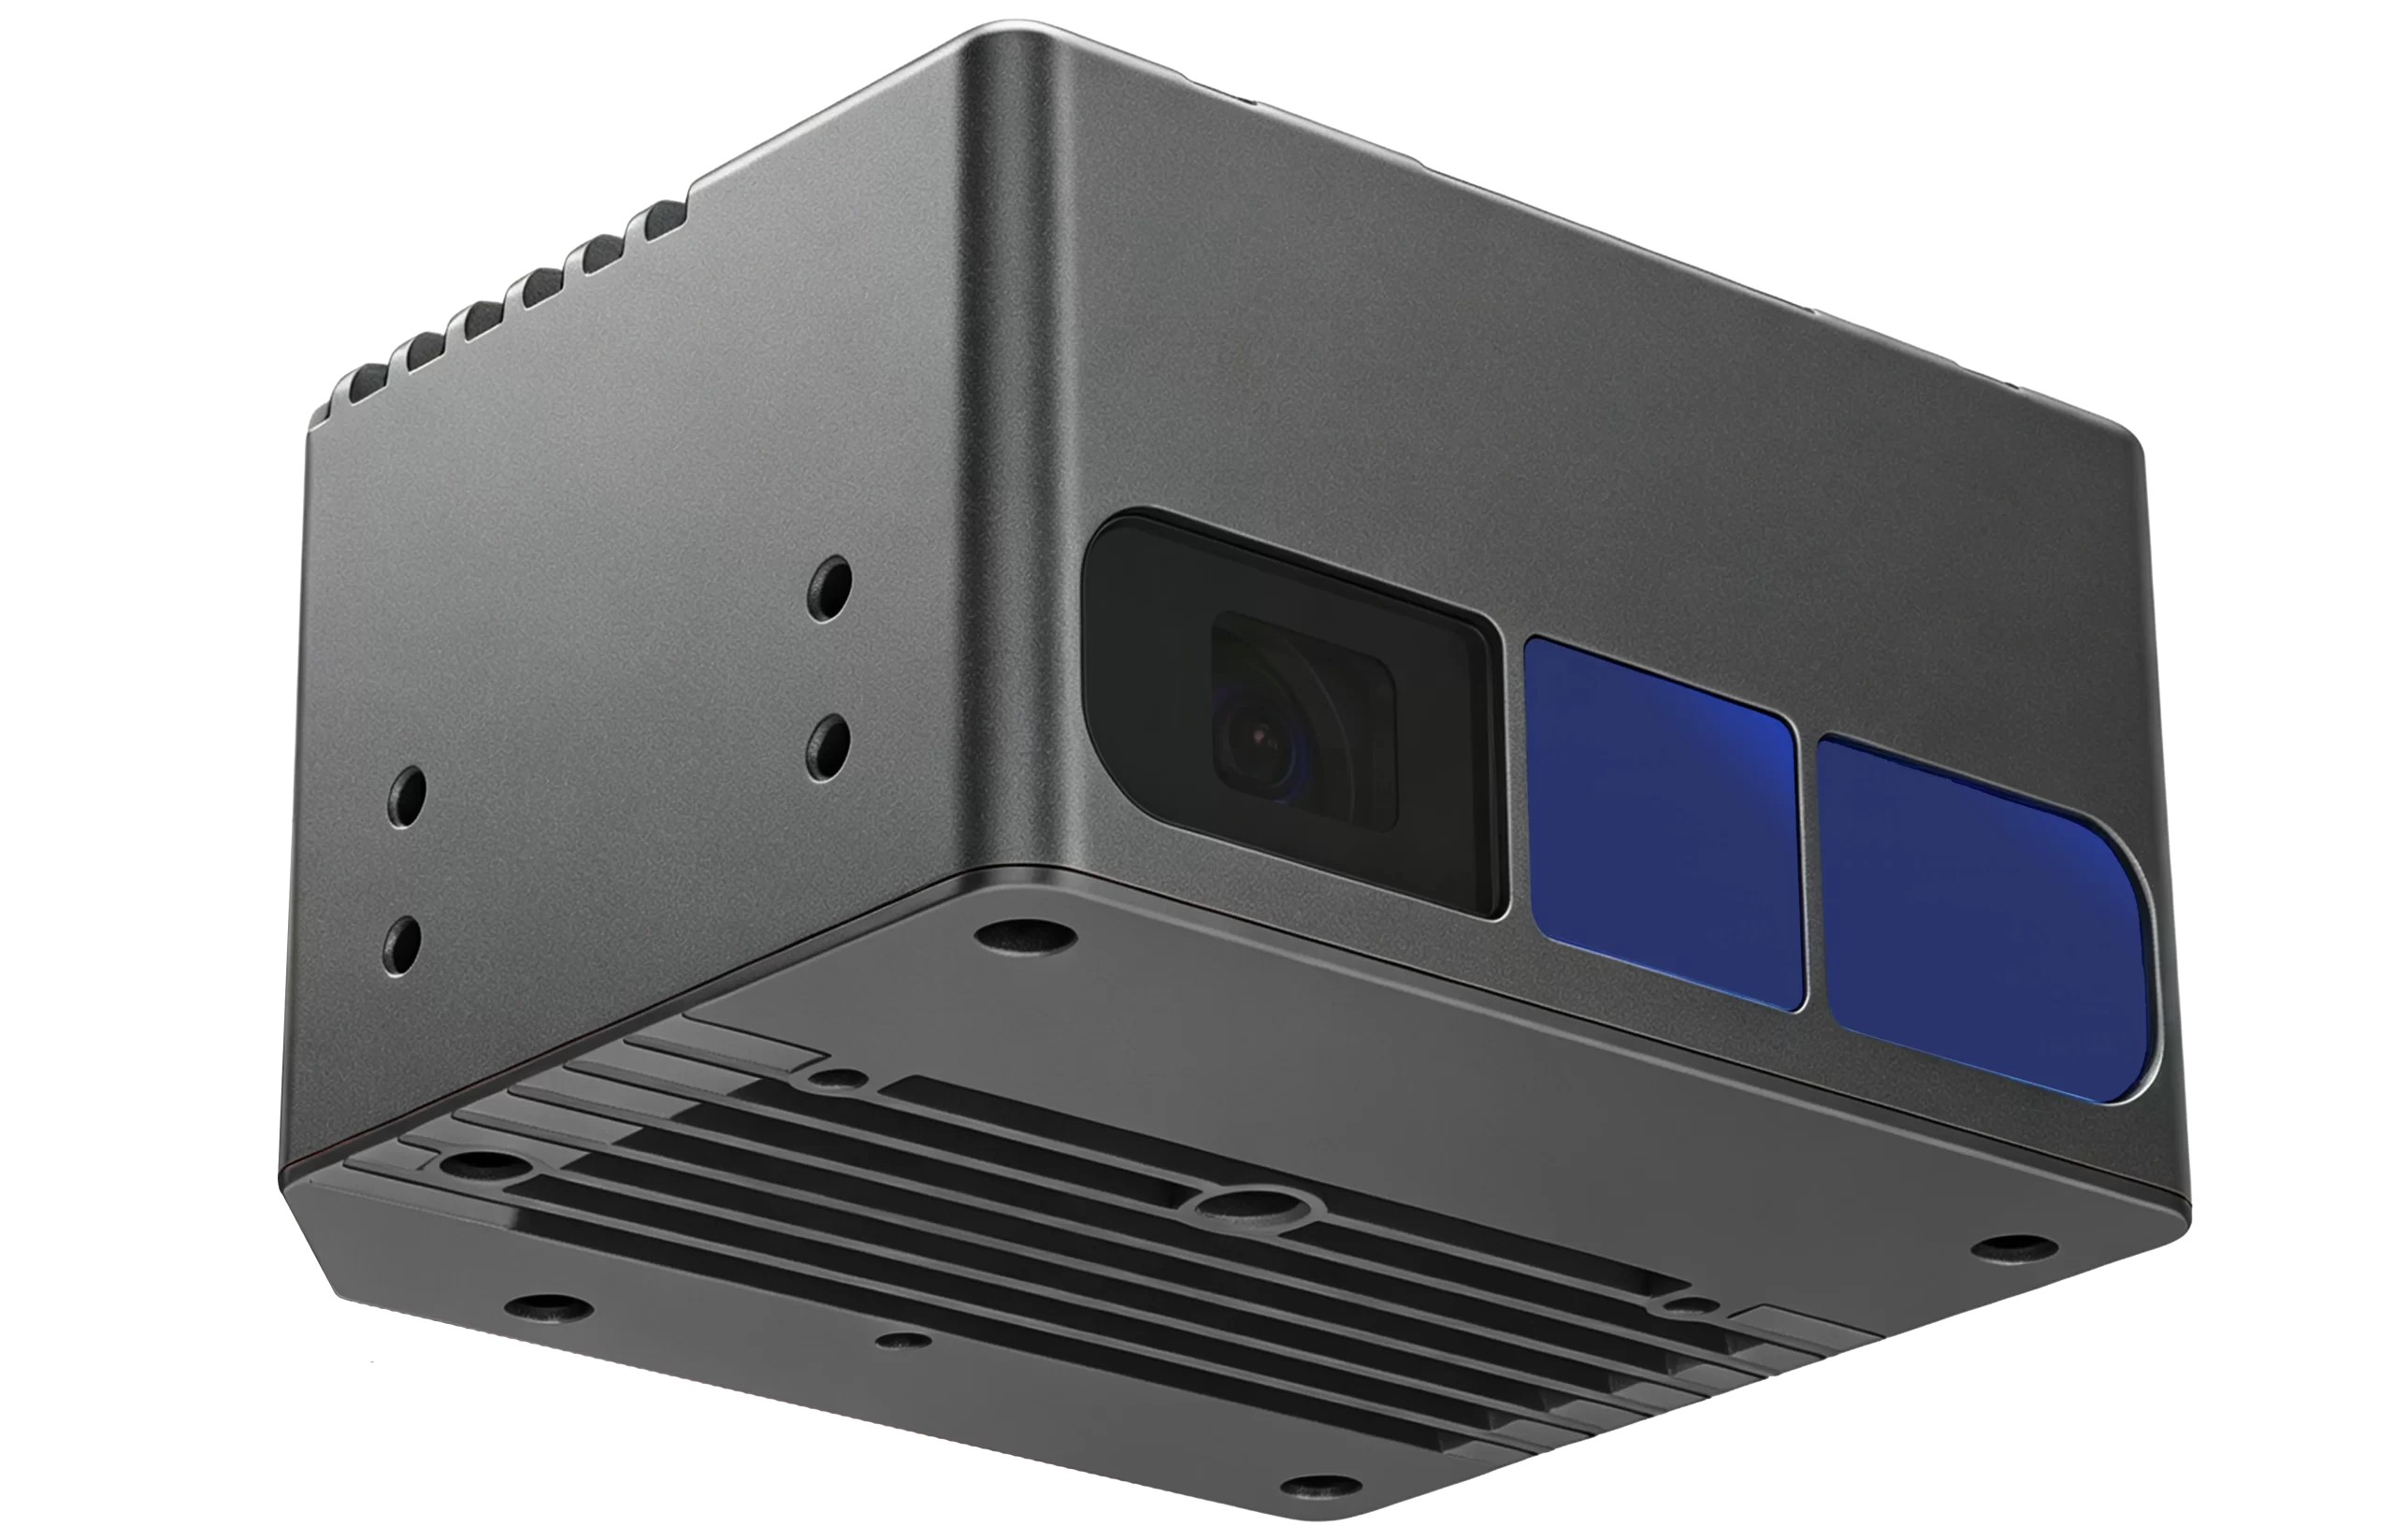
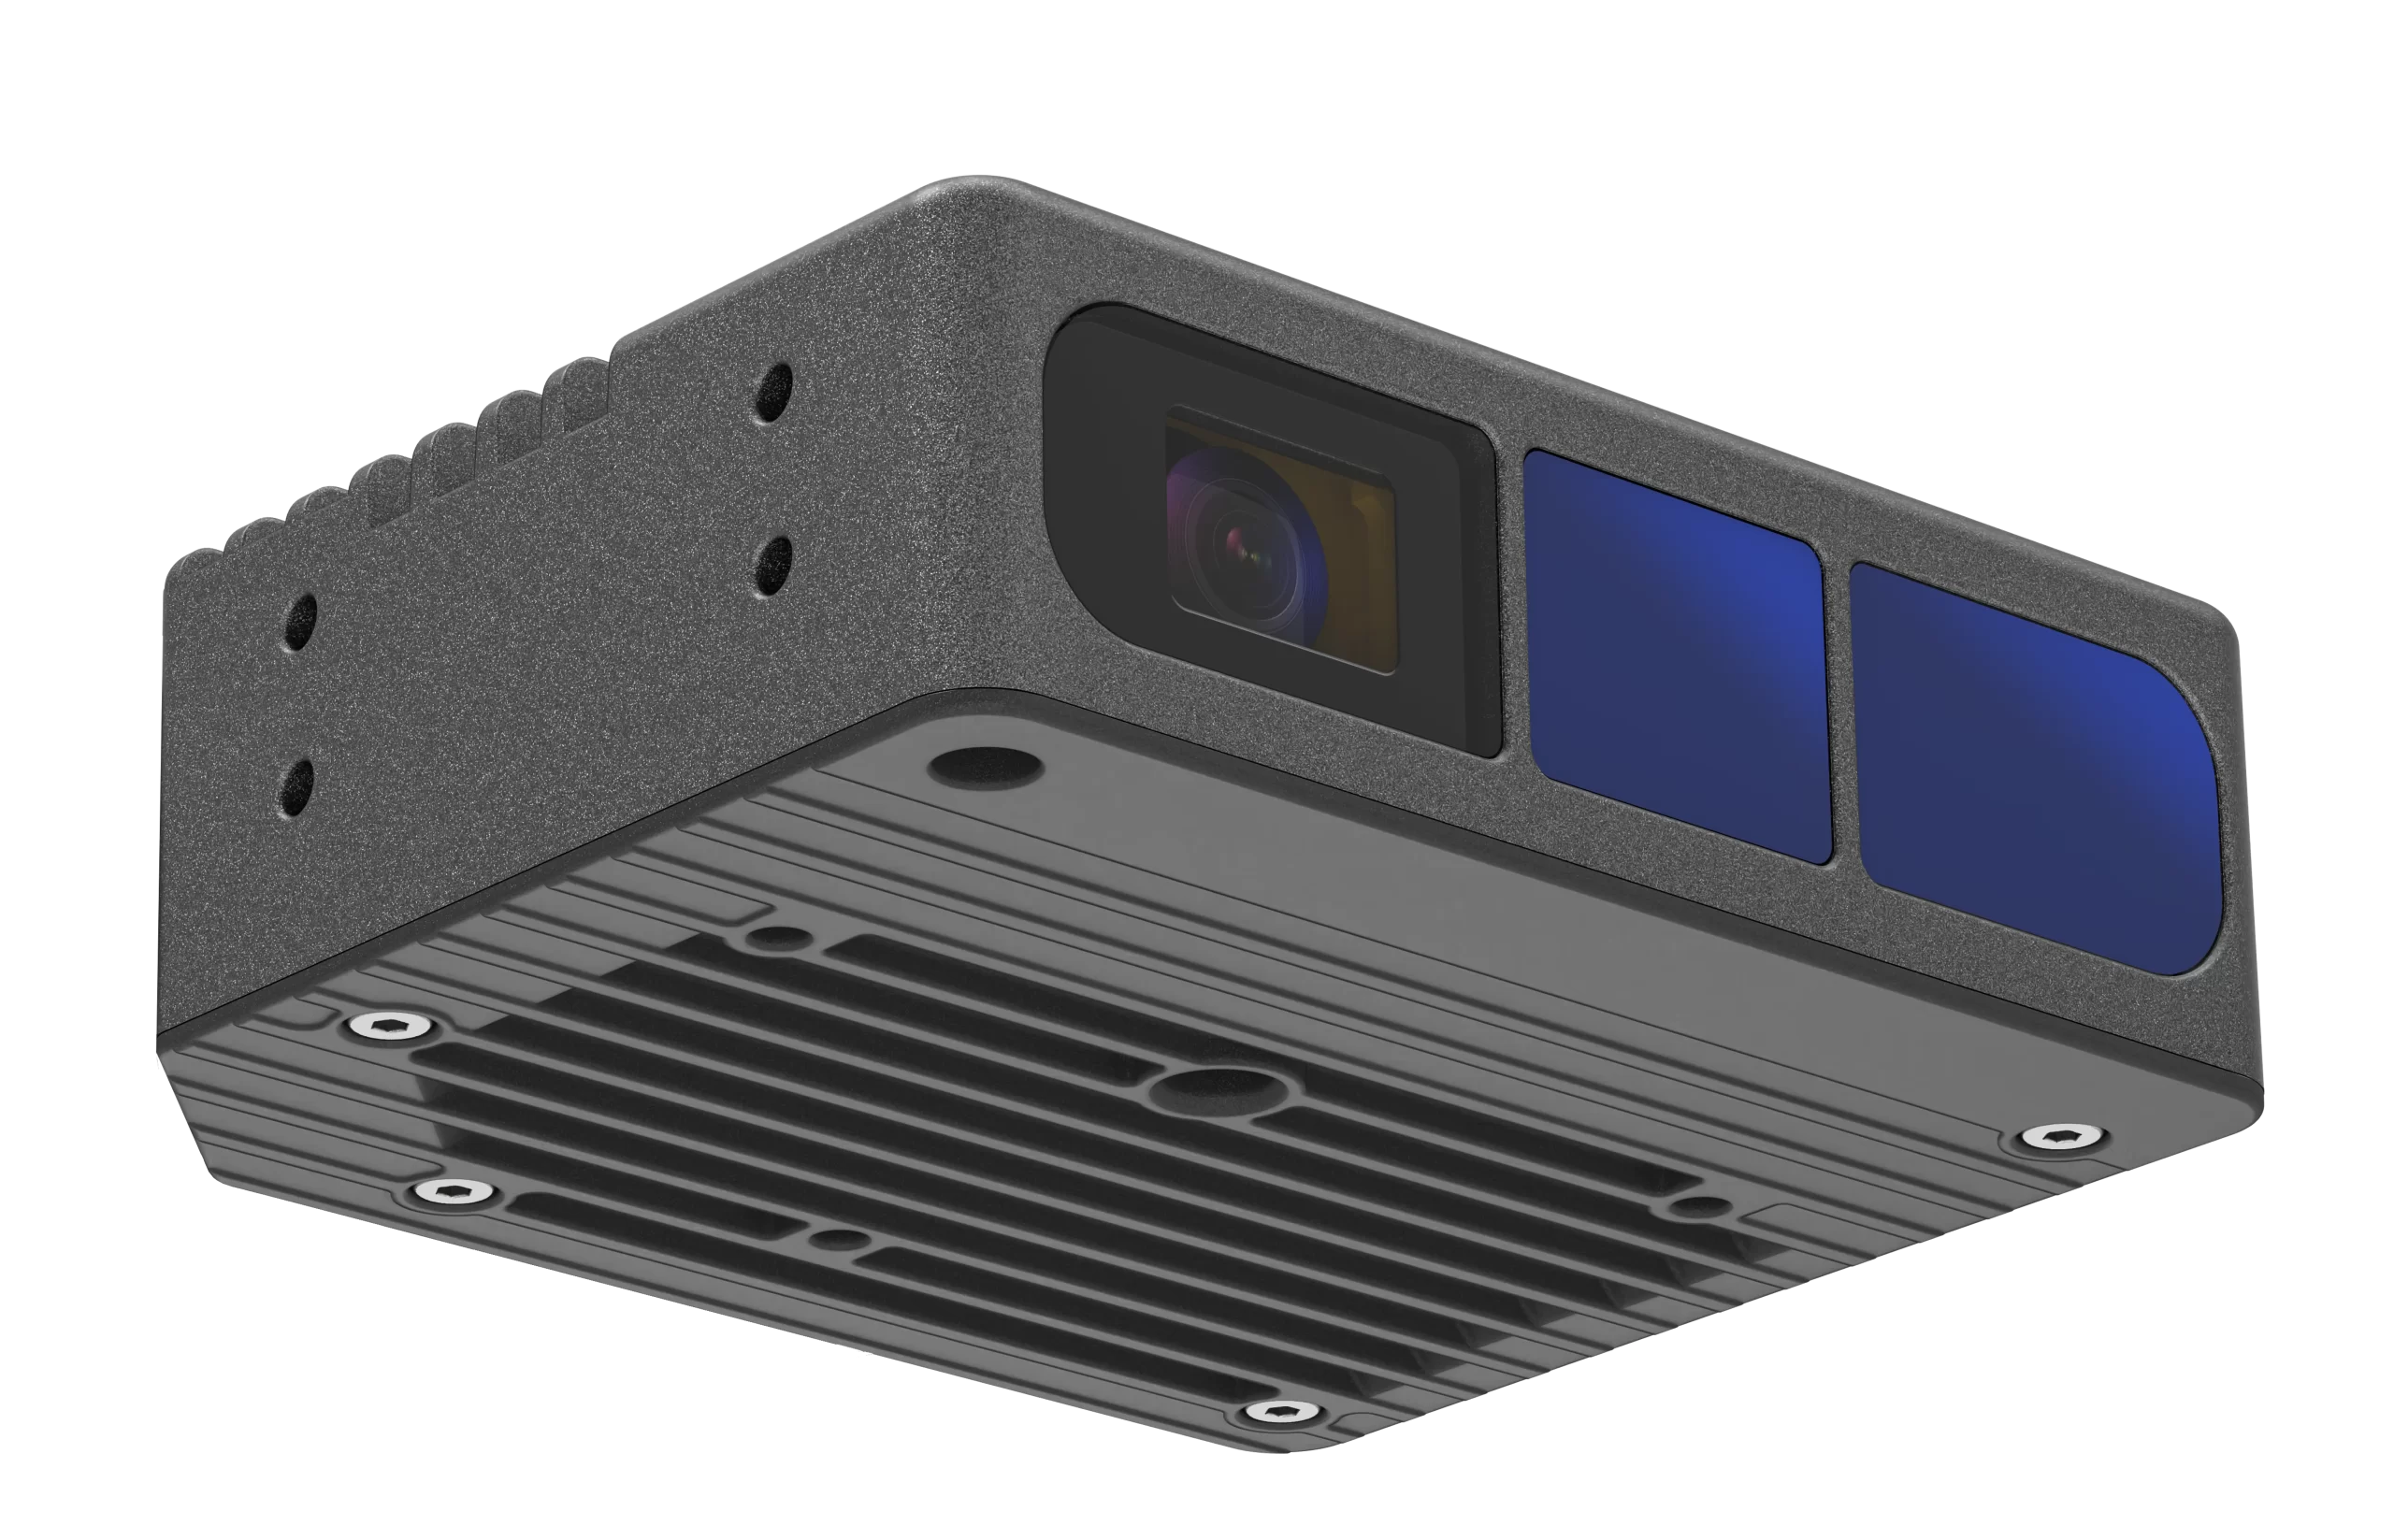
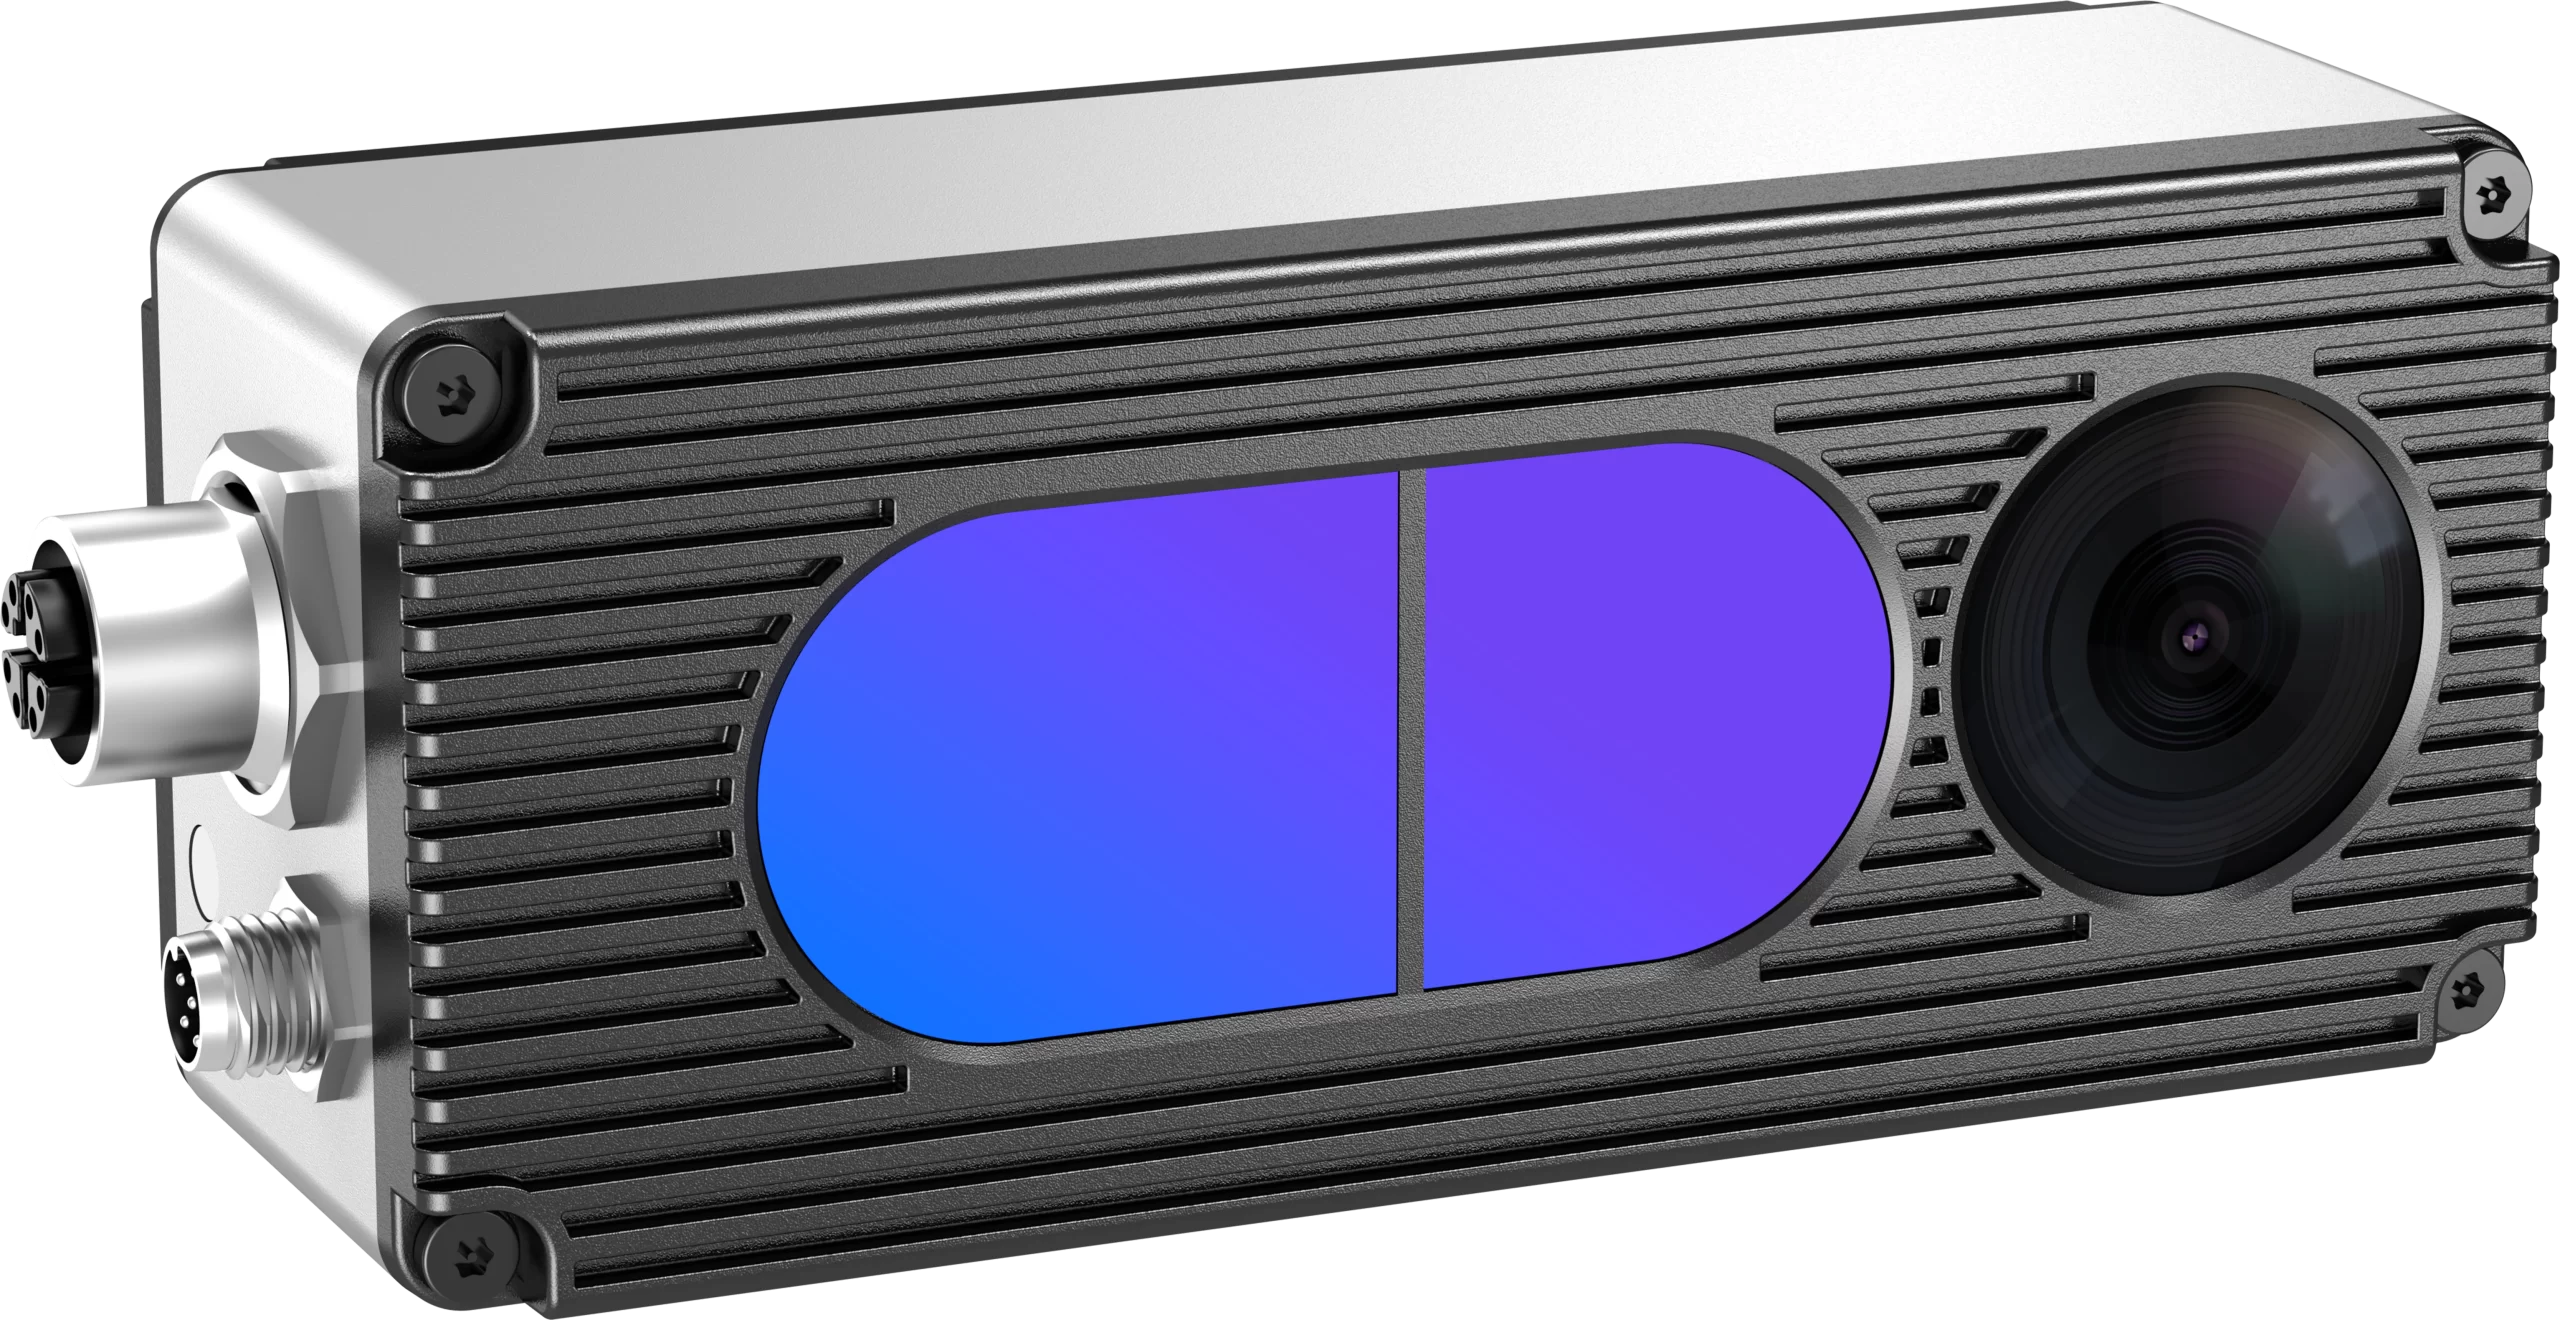
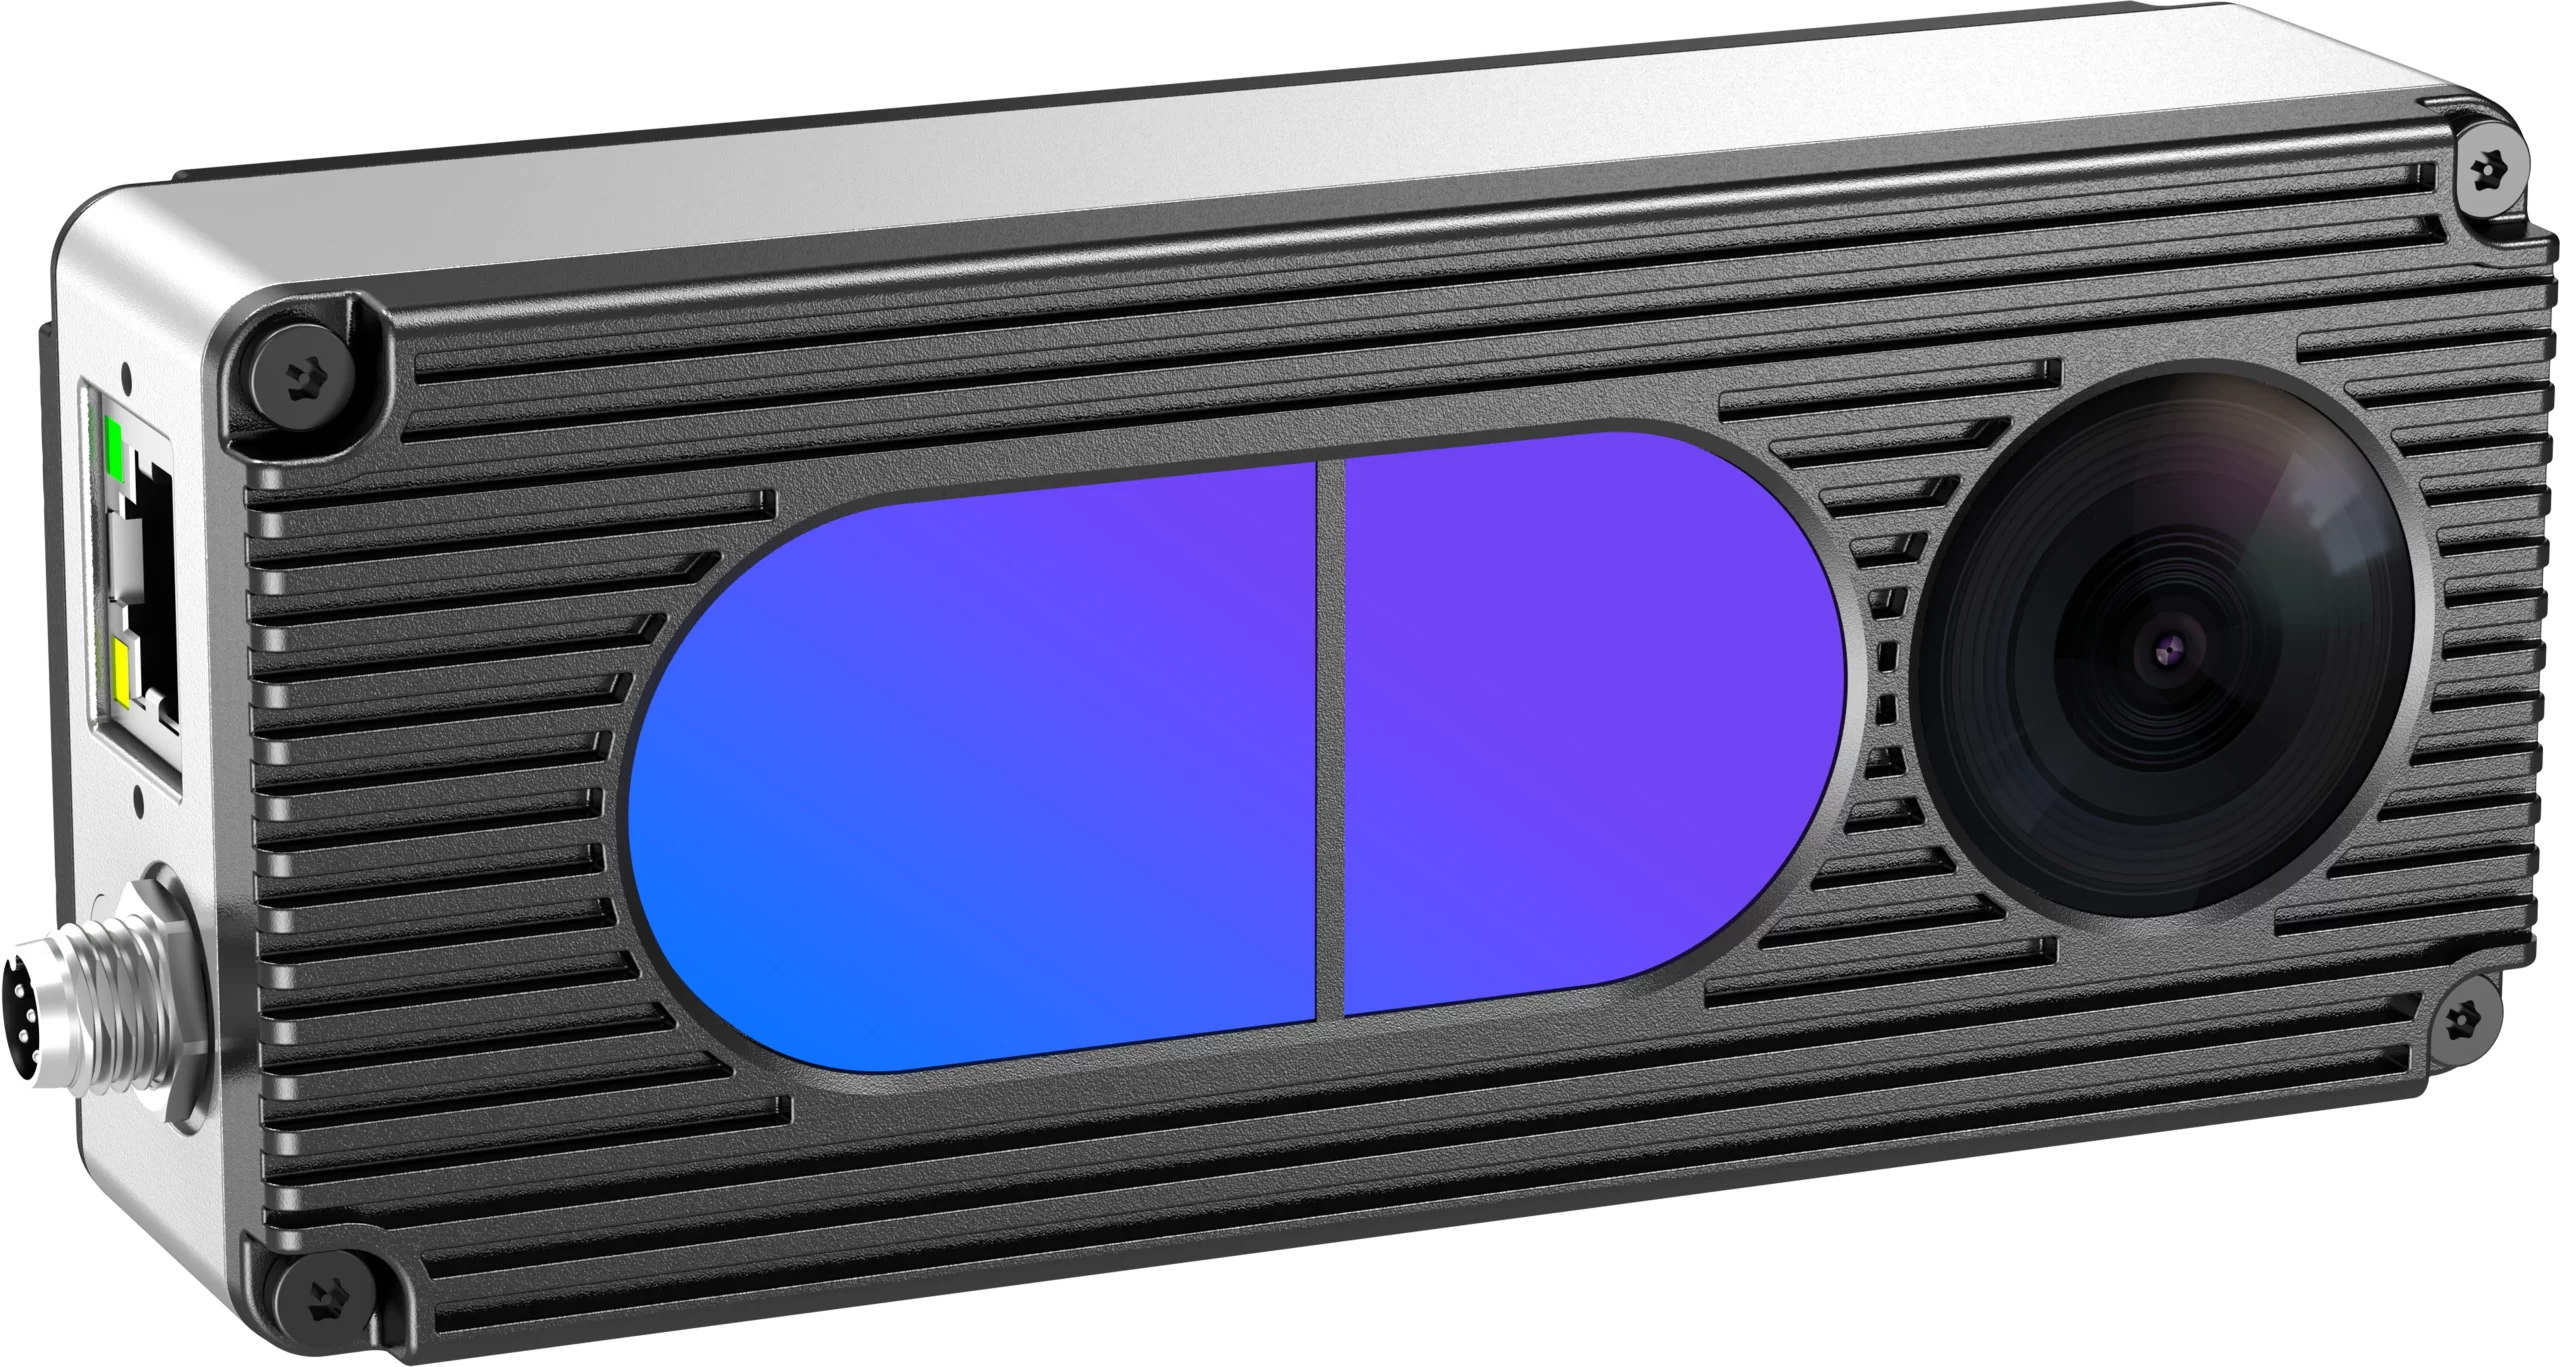
NYX系列 P-iToF 边缘计算 RGB-D 相机核心优势



一起探索NYX 系列Edge AI Powered P-iToF 相机
NYX系列相机采用芯唐Nuvoton(前身为松下半导体)的脉冲波ToF芯片技术,使用940nm红外光,在强光抗性方面表现出色,并具有宽动态范围的优点。巧妙的技术调整使多相机无缝共存成为可能。ToF分辨率为640x480,帧率高达30帧每秒。检测范围为0.3米至4.5米。
DS系列包括两个型号:DS62和DS63。虽然它们在大多数方面基本相同,但存在一些关键区别:
ToF 视场角: NYX310: H-60° V-45°H;NYX320: 70° V-50°(更广)
VCSEL 激光: NYX310: 940nm, 1×10W; NYX320: 940nm, 2×10W(发射功率更高)
最大功耗: NYX310: 5W; NYX320: 6W
外形尺寸:NYX310: 80×69×25mm, 206g; NYX320: 80×69×45mm, 352g(厚度更大)
下表突出显示了它们之间的主要差异:
| Product Pics | Model | CPU | NPU | ToF Sensor | ToF Resolution | ToF Frame Rate | ToF FoV | PoE+ | RGB | Shutter | RGB Resolution | Interface | IP Rating |
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
 | NXY 310 | 4核 ARM Cortex‑A53 | 3.0 TOPS AI 算力 | Nuvoton Pulse iToF | 640*480 | Max. 30fps | 60°(H) *45°(V) | No | Yes | Rolling | 1600*1200 | Gigabit Ethernet / RS485 | IP65 |
 | NXY 320 | 4核 ARM Cortex‑A53 | 3.0 TOPS AI 算力 | Nuvoton Pulse iToF | 640*480 | Max. 30fps | 70°(H) *50°(V) | No | Yes | Global | 1600*1200 | Gigabit Ethernet / RS485 | IP65 |
 | NXY 650 | - | - | Nuvoton Pulse iToF | 640*480 | Max. 30fps | 70°(H)*50°(V) | No | Yes | Global | 1600*1200 | RJ45+M8 Aviation Plugs | IP42 |
 | NXY 660 | - | - | Nuvoton Pulse iToF | 640*480 | Max. 30fps | 70°(H)*50°(V) | Yes | Yes | Global | 1600*1200 | M12+M8 Aviation Plugs | IP67 |
NYX:赋予移动机器人革命性的3D视觉
得益于Vzense Pulse iToF独特的工作原理,NYX系列相较于传统的CW-iToF相机拥有显著的高速移动场景应用优势,如更高的帧率、更好的信噪比、更强的抗光性、无运动模糊以及支持多相机共存等。这使其更容易捕捉快速移动物体的轨迹,更适合户外环境和所有动态场景。NYX系列可以广泛应用于客流计数、自动叉车的托盘识别、AGV/AMR/AFT的避障与导航、智能物流中的单件分拣以及仓库货位监控等领域。
-

AGV/AMR/AFT避障
-

无人叉车堆高
-

智能物流单件分离
-

客流统计
-
强劲Ai算力与简易开发
AINN类相机搭载四核 ARM Cortex-A53 处理器与 3.0 Tops 独立 NPU,为工业视觉与智能感知提供强劲的边缘计算支持。通过将神经网络计算直接下沉至设备端,相机无需依赖高昂的外部服务器,即可高效完成深度学习模型的本地化推理。这种高集成的算力架构不仅显著降低了系统通信延时,保障了实时响应,还极大地减轻了上游主机的算力负担。
在软件与开发层面,相机的 AI App 框架支持轻松将 YOLOv5、YOLOv8 等主流模型转换为专有格式并部署至 NPU。通过预打包的 Docker 镜像开发环境以及配套 SDK,开发者可直接跳过繁琐的硬件配置与驱动搭建环节。结合 ADB/SSH 远程调试与 ScepterGUITool 快速导入功能,开发人员能快速完成模型转换、验证与部署,大幅缩短产品落地周期。 -
超强抗光性
ToF(飞行时间)相机技术是一种主动3D视觉技术,自发射激光并通过测量反射时间来获取距离。传统的ToF相机有窄带滤波器来过滤环境光,但这并不能完全消除环境光对ToF相机的影响,特别是在户外环境中,强光可能会导致ToF相机发生故障。
Vzense NYX脉冲-iToF相机系列利用在短集成时间窗口内发射的高能光脉冲。这种设计增强了系统对环境光的鲁棒性,使其非常适合户外应用,能够抵抗高达100K Lux的环境光。此外,由于脉冲时间和宽度不需要均匀,不同的信号调制方案可以实现更宽的动态范围等功能。 -
帧率高达30fps
与RGB传感器不同,传统的飞行时间(ToF)传感器通常需要较长的曝光时间来提高深度图的质量。此外,它们需要大量计算将原始数据转换为深度数据。这增加了每帧的处理时间,从而影响帧率。
在我们的脉冲iToF方法中,深度测量非常简单。照明单元快速开关,生成短光脉冲。Vzense NYX型号P-iToF相机的较短曝光时间形成了更高的帧率,并基本解决了运动模糊的影响。因此,对于客流统计和其他需要高速度和高精度深度数据检测的场景,NYX系列具有显著优势。
在特定应用中,Vzense NYX系列特别适合无人驾驶叉车进行托盘识别,以及其他移动机器人在户外环境中的导航和避障。其在强环境光下识别黑色托盘的性能尤为出色。 -
无限制的多机共存
飞行时间(ToF)相机技术是一种主动式3D视觉技术,通过测量发射光的反射时间来获取距离。因此,如果多个ToF相机在同一空间内同时工作,它们很可能会相互干扰。在许多应用场景中,解决多设备共存问题变得非常重要。目前市面上的大多数多相机系统需要通过物理连接或设置不同的调制频率来实现多相机共存。设置过程通常复杂,并且对用户的熟练程度要求较高,特别是在像AGV/AMR这样的高速场景中,相机无法同步,调制频率无法设置。这使得多相机共存的自由协调变得不可能。
Vzense的多相机共存技术没有同步限制。相机可以完全独立运行,无需任何特殊配置。通过其专有的技术原理,实现了无限制多相机共存,这在AGV/AMR应用中尤为具有可贵。探索更多 -
开创式RGB+深度相机二合一设计
我们一早深谙RGB-D结合测量的巨大好处,将深度相机与RGB相机集成在一起会显著增强深度测量效果。最棒的是,您无需将RGB相机外接到Vzense的深度相机上,因为它已经集成在产品中。额外的RGB彩色显示帮助用户更好地理解场景,并简化复杂3D系统的设置和操作。探索更多
-

用户友好适配软件
Vzense 3D相机专用的Scepter软件开发工具包(SDK)兼容Windows、Linux、Arm Linux等多种操作系统和平台。SDK包含C++、C#、Python封装器及ROS插件,使用户能轻松使用ToF 3D相机采集的图像进行数据处理。这让您能够快速便捷地构建和扩展自定义解决方案。探索更多
实拍点云


探索更多Vzense荣誉产品
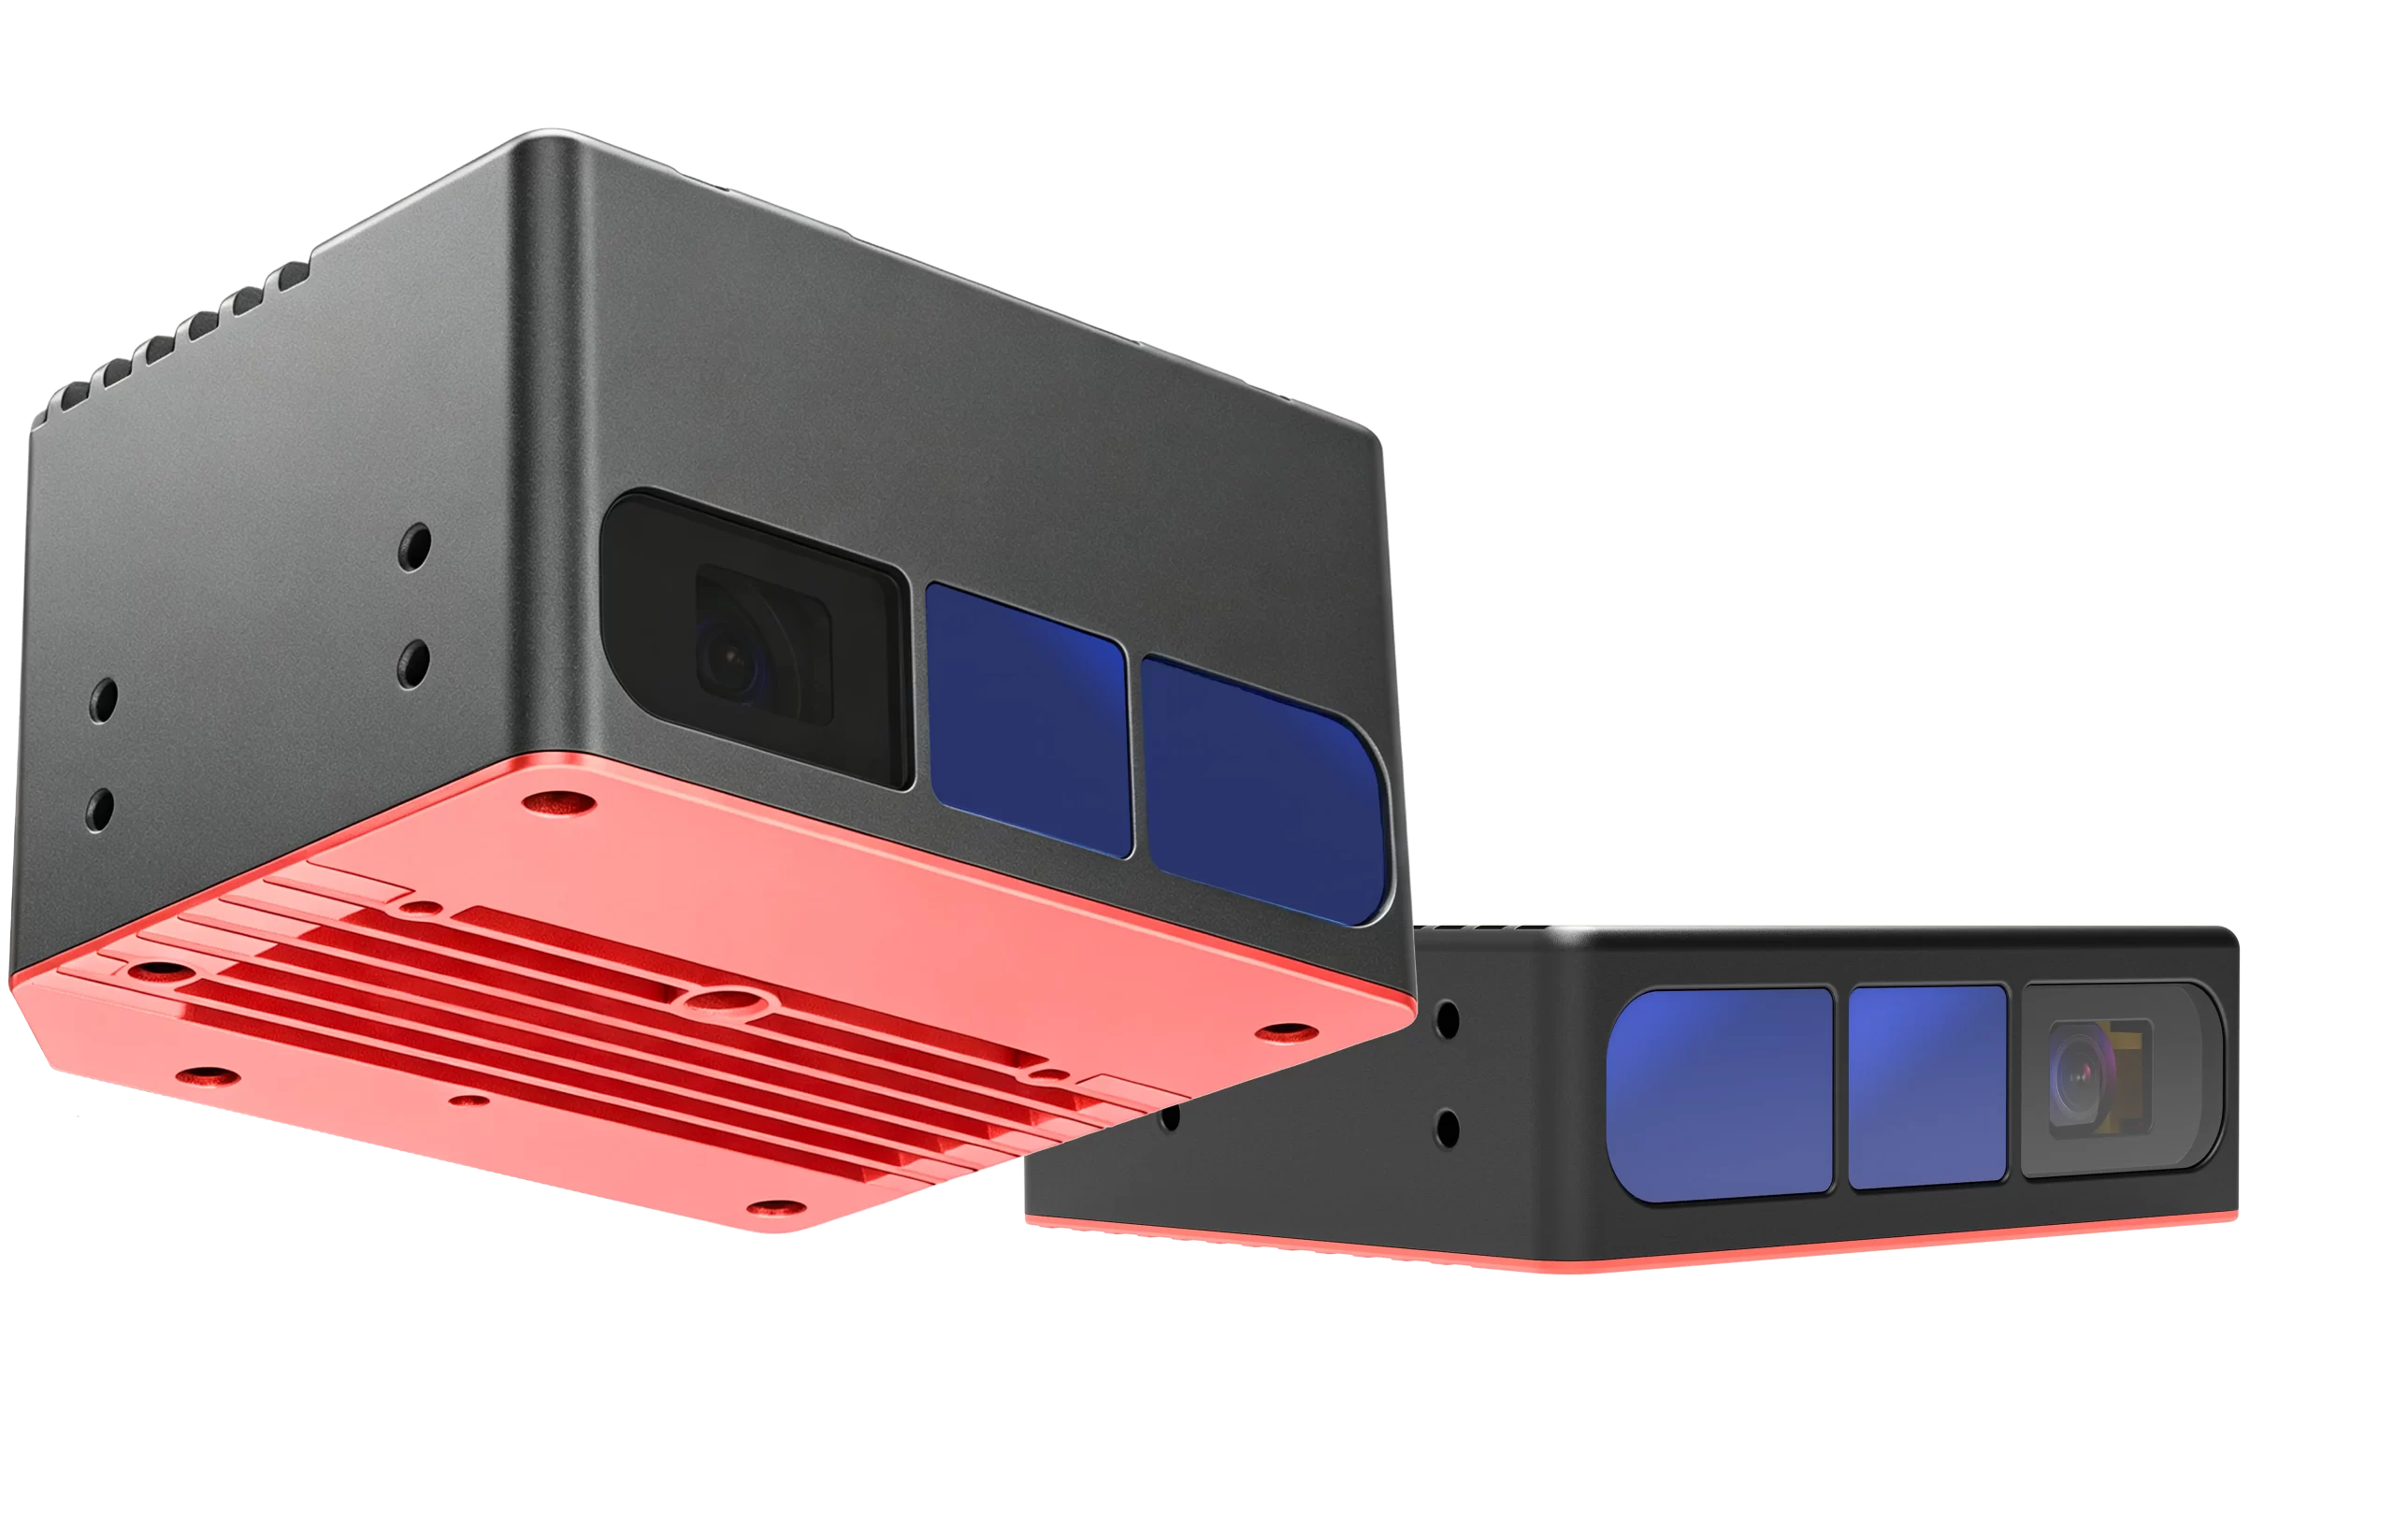
DS 系列Edge AI Powered P-iToF RGB-D 相机
DS系列相机内置端侧 AI 算力,支持本地实时推理。该系列使用英飞凌IRS2976C ToF 图像传感器,采用940nm红外光,帧率可达30fps,适用于室内和室外环境,适合需要高精度识别的场景。


